机器人与末端系统 / ENGINEERING CASE
径向四指闭链直驱灵巧手
完成径向四指、八路输入的闭链机构设计,将周向接触、掌体承载与指根驱动组织为模块化总成。
01
可交互 CAD机械设计结构 · 传动 · 系统集成
CAD / 交互三维
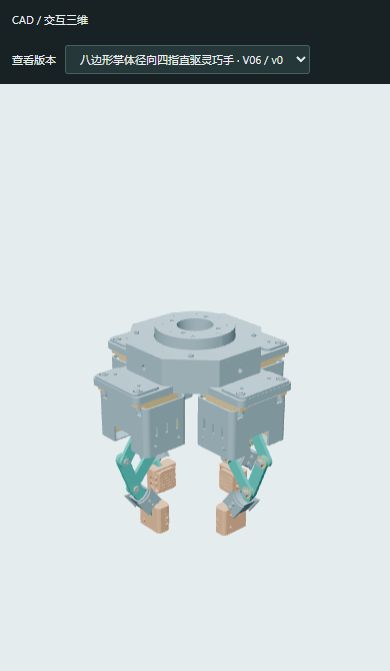
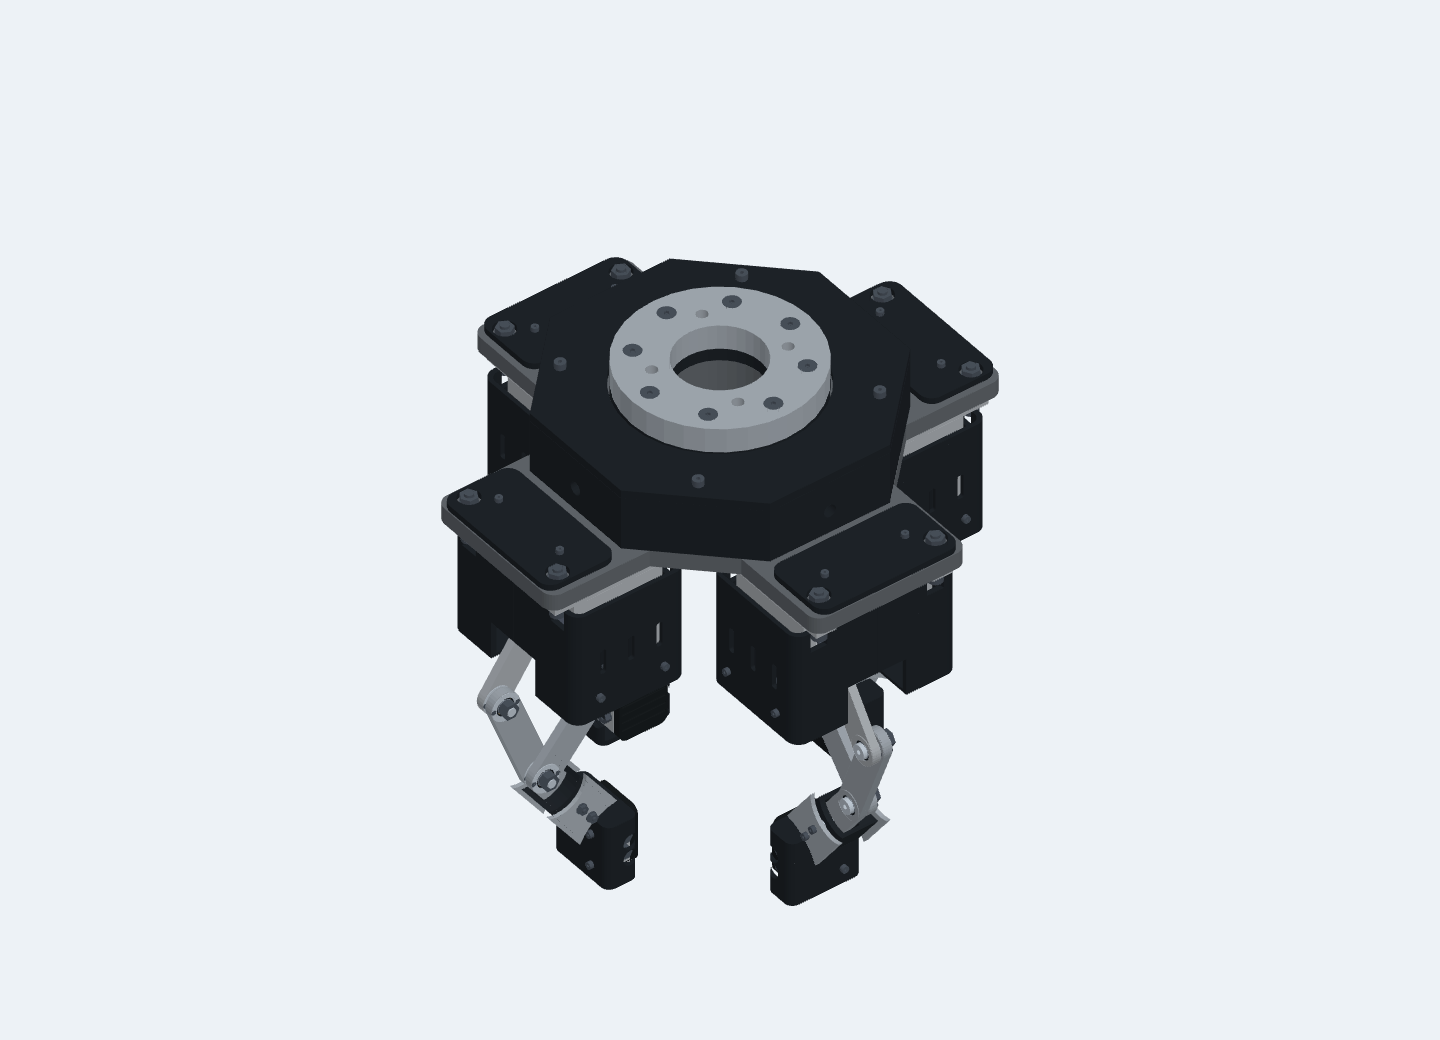
四指径向布局,保留 1465 项逐件几何,可查看掌体、驱动、连杆与连接件。
机构布局4 指 / 8 输入双输入闭链控制平面内指尖位置,四指沿掌体周向分布。
五姿态计算1.179677 N·m指定载荷分配下的最大主动轴计算转矩,计入 1.25 工程系数。
设计交付1465 项零件以固定掌体与四个手指模块组织总装、零件和材料清单。
已完成径向总成、四个手指模块、逐件 CAD 及五姿态驱动力矩计算。
工程拆解
机构原理 · 设计计算 · 工程实现01径向布局与载荷路径
四指围绕掌体分布
八边形掌体承接腕部法兰,四个指根模块沿周向安装。手指形成多方向接触,掌体承担支撑反力;模块划分同时对应装配、驱动安装与检修入口。
从接触垫追踪到腕部
指尖反力沿连杆、被动销轴、主动杆、输出轴和双轴承传入掌架。掌面承托与侧向稳定力分别进入载荷分配,明确每条传力路径的支承与连接部位。
02闭链运动与五姿态计算
两输入约束指尖位置
采用闭链几何建立输入角与指尖位置的关系,以雅可比描述局部速度和静力映射。机构分支、连杆共线附近的传动变化和有效力臂共同构成运动学分析内容。
g(q₁,q₂,x,y;L)=0
v=J(q)q̇;τ=J(q)ᵀF
计算条件与结果
计算采用 55 / 45 / 55 mm 杆系参数,每指竖向分量 2.4525 N、侧向稳定力 8 N,工程系数 1.25。五姿态计算值为 1.135475~1.179677 N·m,最大值对应平均角 75°、半差角 25°。
03指根驱动与轴系组织
驱动集中在指根
直驱方案把驱动质量集中在指根,缩短输出到主动杆的传力链。选型分析联立转矩、角速度、电流和铜耗,使机构力矩需求与驱动的热负荷处于同一计算框架。
I=τ/Kt;P铜耗∝I²R
输出轴、轴承与编码器
双轴承、隔套和轴肩共同定位输出轴,驱动毂连接主动杆。轴端编码器、磁铁与可拆盖板形成角度反馈安装位置,支架与壳体同时组织导热和线束出口。
04模块装配与设计表达
装配层级
总装分为固定掌体和四个手指模块,每个模块进一步拆分驱动、近端杆、闭链杆、指尖和紧固件。轴承滚动体等内部细节按独立零件保留,三维中可逐层观察。
空间与维护协调
围绕主动杆摆动区安排线束、编码器盖板和紧固工具空间。固定模块与活动模块采用清晰的连接边界,便于逐件定位、局部更换和结构说明。
机器人与末端系统 / ENGINEERING CASE
对向四指闭链直驱夹爪
完成矩形底座上的对向四指布局,以底部承托、两侧包络和双输入闭链构成紧凑的操作机构。
02
可交互 CAD机械设计结构 · 传动 · 系统集成
CAD / 交互三维
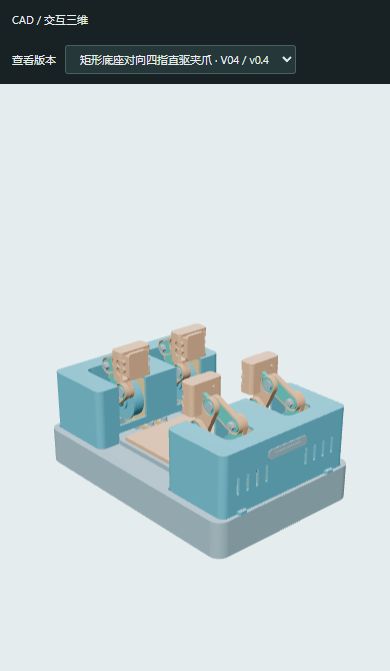
对向四指与矩形底座,保留 469 项逐件几何,可查看固定模块及四个手指模块。
接触布局两侧对向矩形底座、相向四指与底部承托形成明确的接触组织。
主动输入4 指 / 8 路每指配置两路主动输入,通过闭链共同决定指尖位置。
设计交付469 项零件总装由固定模块和四个手指模块组成。
已完成对向夹爪总装、五个模块及逐件 CAD,建立闭链运动和接触力映射的设计表达。
工程拆解
机构原理 · 设计计算 · 工程实现01机构布局与任务分工
相向包络与底部承托
四个手指分置底座两侧,围绕矩形物体组织相向接触。底座承担底部支撑,手指负责包络、定位和侧向稳定,使承托路径与夹持路径各自清晰。
集中驱动与远端结构
两路驱动布置在每个指根,主动杆经被动铰链连接闭链杆和指尖。远端由连杆、销轴与接触垫构成,指根承担驱动封装和主要支承。
02运动学与力传递
从输入角到指尖
建立闭链约束后,将两路输入角映射到平面内指尖位置。指尖方向由杆系几何共同决定,机构分析同时处理运动分支、局部传动比和连杆活动空间。
g(q₁,q₂,x,y;L)=0;v=J(q)q̇
接触力转为主动轴转矩
利用雅可比转置把接触力转换为主动轴需求。载荷分析沿指尖、被动杆、销轴、主动杆和输出轴逐段展开,连接件的剪切与支承力矩分别处理。
τ=J(q)ᵀF;销轴平均剪应力 τs=F/A
03指根支承与装配细节
输出轴的定位
输出轴通过双轴承、隔套、轴肩及端部限位组织径向和轴向约束。驱动毂连接主动杆,轴承座将机构反力传入底座,形成连续的承载链。
编码器和电气空间
轴端磁铁、编码器板及保护盖板独立建模,分配板、壳体和线束出口与机械模块共同布置。盖板拆卸方向和紧固工具路径纳入装配顺序。
04设计取舍与交付
对向布局的空间分配
两侧指根形成集中安装区域,便于排列驱动与线束。闭链摆动区、侧向工具入口和壳体间隙共同决定模块间距,底座同时提供稳定安装基准。
从整机到零件
交付包含主总装、四个手指模块、固定模块及 469 项逐件模型。装配层级、零件命名与材料表相互对应,便于沿三维结构追踪组件功能。
机器人与末端系统 / ENGINEERING CASE
第三代移动双臂抓取机器人
以 UR3e 与 UR10e 双臂构成移动操作平台,完成臂座、底盘、立柱及工具接口设计,并围绕移动与抓取开展系统调试。
03
可交互 CAD机械设计结构 · 传动 · 系统集成
CAD / 交互三维
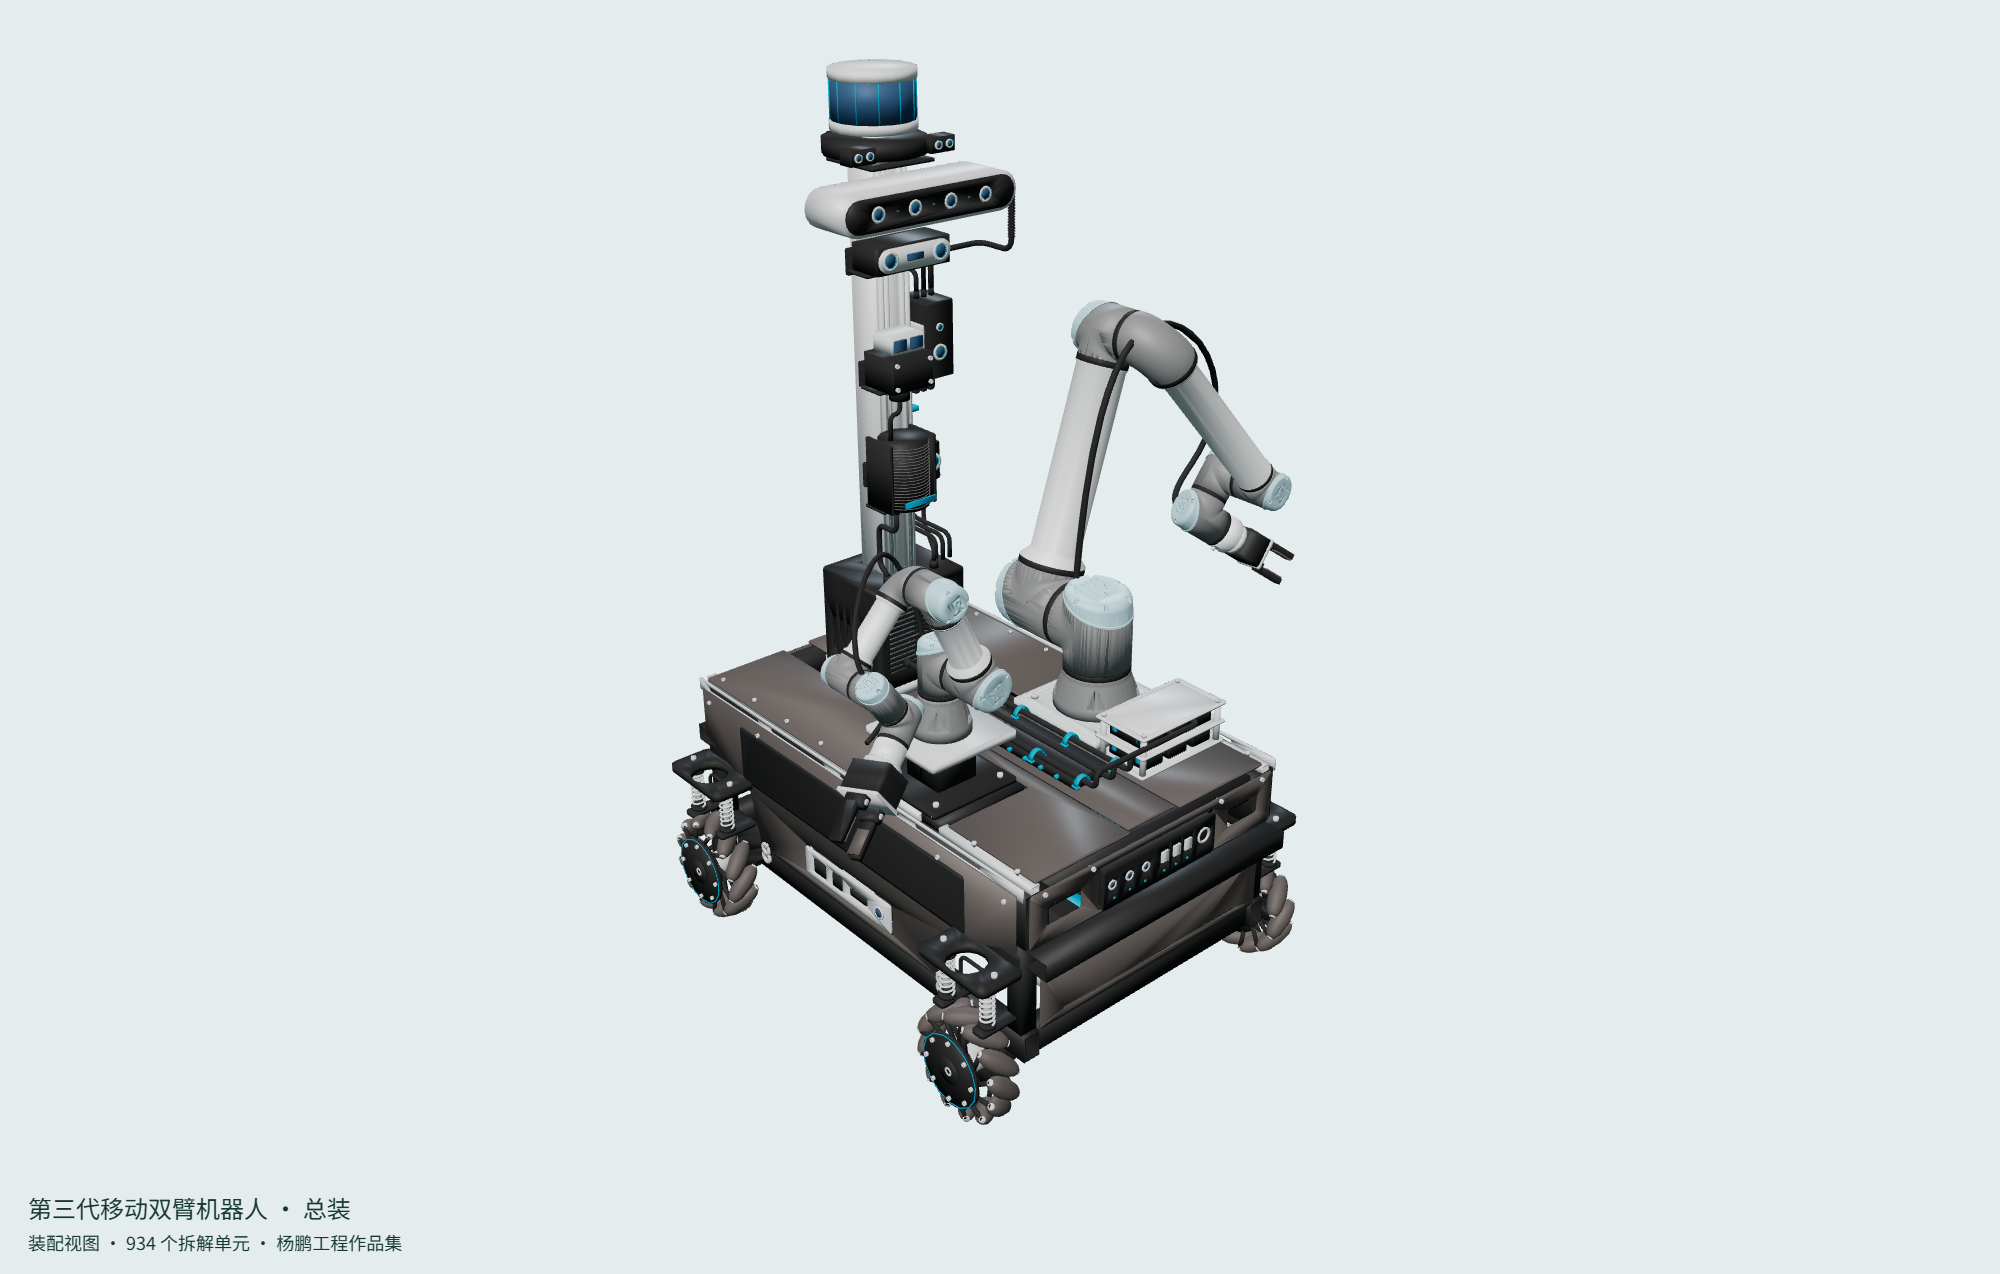
UR3e、UR10e 双臂与移动底盘的整机布局,以 934 个网页拆解单元呈现安装和连接关系。
操作架构UR3e + UR10e两套机械臂通过独立安装基准集成到移动底盘。
网页模型934 个拆解单元这是交互模型的结构拆解粒度,便于从整机进入局部连接。
集成重点坐标与接触统一臂座、相机和工具坐标,组织接近与接触阶段的反馈。
已完成第三代平台的机械集成、CAD 总装、感知与工具接口分析,以及移动抓取系统调试资料。
工程拆解
机构原理 · 设计计算 · 工程实现01双臂与移动底盘集成
UR3e 与 UR10e 的安装组织
围绕 UR3e、UR10e 的安装法兰和活动空间布置双臂。两侧臂座将关节反力传入底盘承载结构,工具长度、收臂位置和共享操作区共同决定整机布局。
把感知和设备放入总装
立柱、甲板、传感器支架与设备安装位置共同进入总装坐标。臂座与感知安装基准相互对应,设备舱和检修空间围绕结构连接与维护路径组织。
02机械基准与操作坐标
从底盘定位到工具位置
建立车体、左右臂基座与工具坐标的固定关系,串联机械臂关节链表达移动平台上的工具位姿。安装面、孔系和法兰定位对应到模型中的固定变换。
ᵂT工具=ᵂT车体·ᶜT臂座·ᴮT工具(q)
相机观测进入抓取坐标
通过相机外参把目标位姿转换到机械臂基座。相机支架的安装重复性、刚度和时间同步共同影响操作点误差,结构设计与坐标标定配套组织。
ᴮT目标=ᴮT末端·ᴱT相机·ᶜT目标
03接近与接触的反馈分工
视觉与力觉对应不同阶段
自由空间阶段围绕目标位置与接近方向组织动作,接触阶段关注合力、合力矩和姿态偏差。系统分析将接近、初触、纠偏、落位和退出分段,使反馈量与任务状态对应。
工具重力与柔顺关系
先以工具质量和重心位置分析六维力信号中的重力项,再以期望惯性、阻尼和刚度建立接触修正关系。力信号、工具坐标和柔顺轴使用一致定义。
τg=rCG×mg
MdΔẍ+DdΔẋ+KdΔx=Fext−Fref
04平台载荷与结构刚度
末端载荷回到臂座
工具、工件和下游连杆沿关节链形成重力矩,臂座承受由机械臂传回的弯矩与扭矩。支架跨度、紧固件间距和加强位置围绕这条承载路径布置。
τj=Σ[rij×(mi g)]·aj
移动与臂展共同影响稳定
在质量分布中纳入双臂、工具和设备位置,分析单臂外伸、双臂同侧及底盘起停的工况。以支撑边力矩和合成重心联系操作姿态与底盘布局。
rCG=Σ(mi ri)/Σmi;M惯性≈mah
05系统调试与总装表达
按接口分层调试
调试组织从机械装配和零位进入坐标与外参,再连接视觉定位、力信号处理及低速接触。数据采集与现场问题按机械、感知和执行接口分类,支持结构和系统参数的迭代。
934 个网页拆解单元
交互总装以 934 个网页拆解单元表达第三代平台,保留移动底盘、双臂、立柱和末端的位置关系。通过旋转、剖切和结构展开,可从整体布置追踪臂座与设备连接。
06第三代结构与实物图
第三代底盘结构
 第三代底盘与设备安装结构
第三代移动操作平台
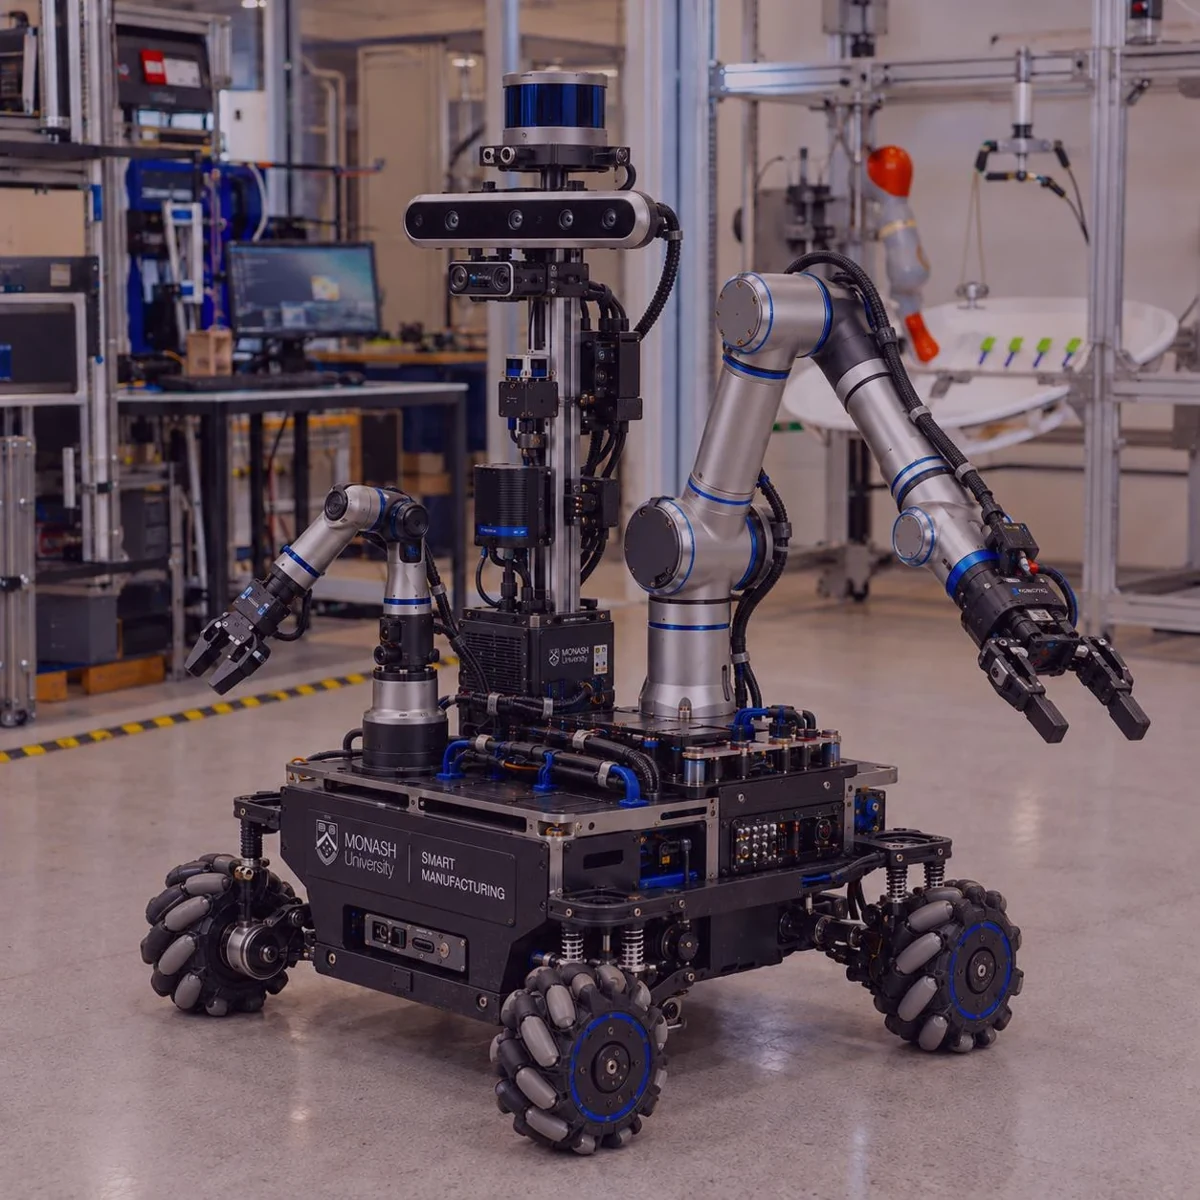 第三代移动双臂平台
机器人与末端系统 / ENGINEERING CASE
第四代双臂灵巧操作机器人
将双臂操作、五指灵巧末端和移动底盘组织成模块化整机,完成结构布局、载荷与空间分析及分件 CAD 交付。
04
可交互 CAD机械设计结构 · 传动 · 系统集成
CAD / 交互三维
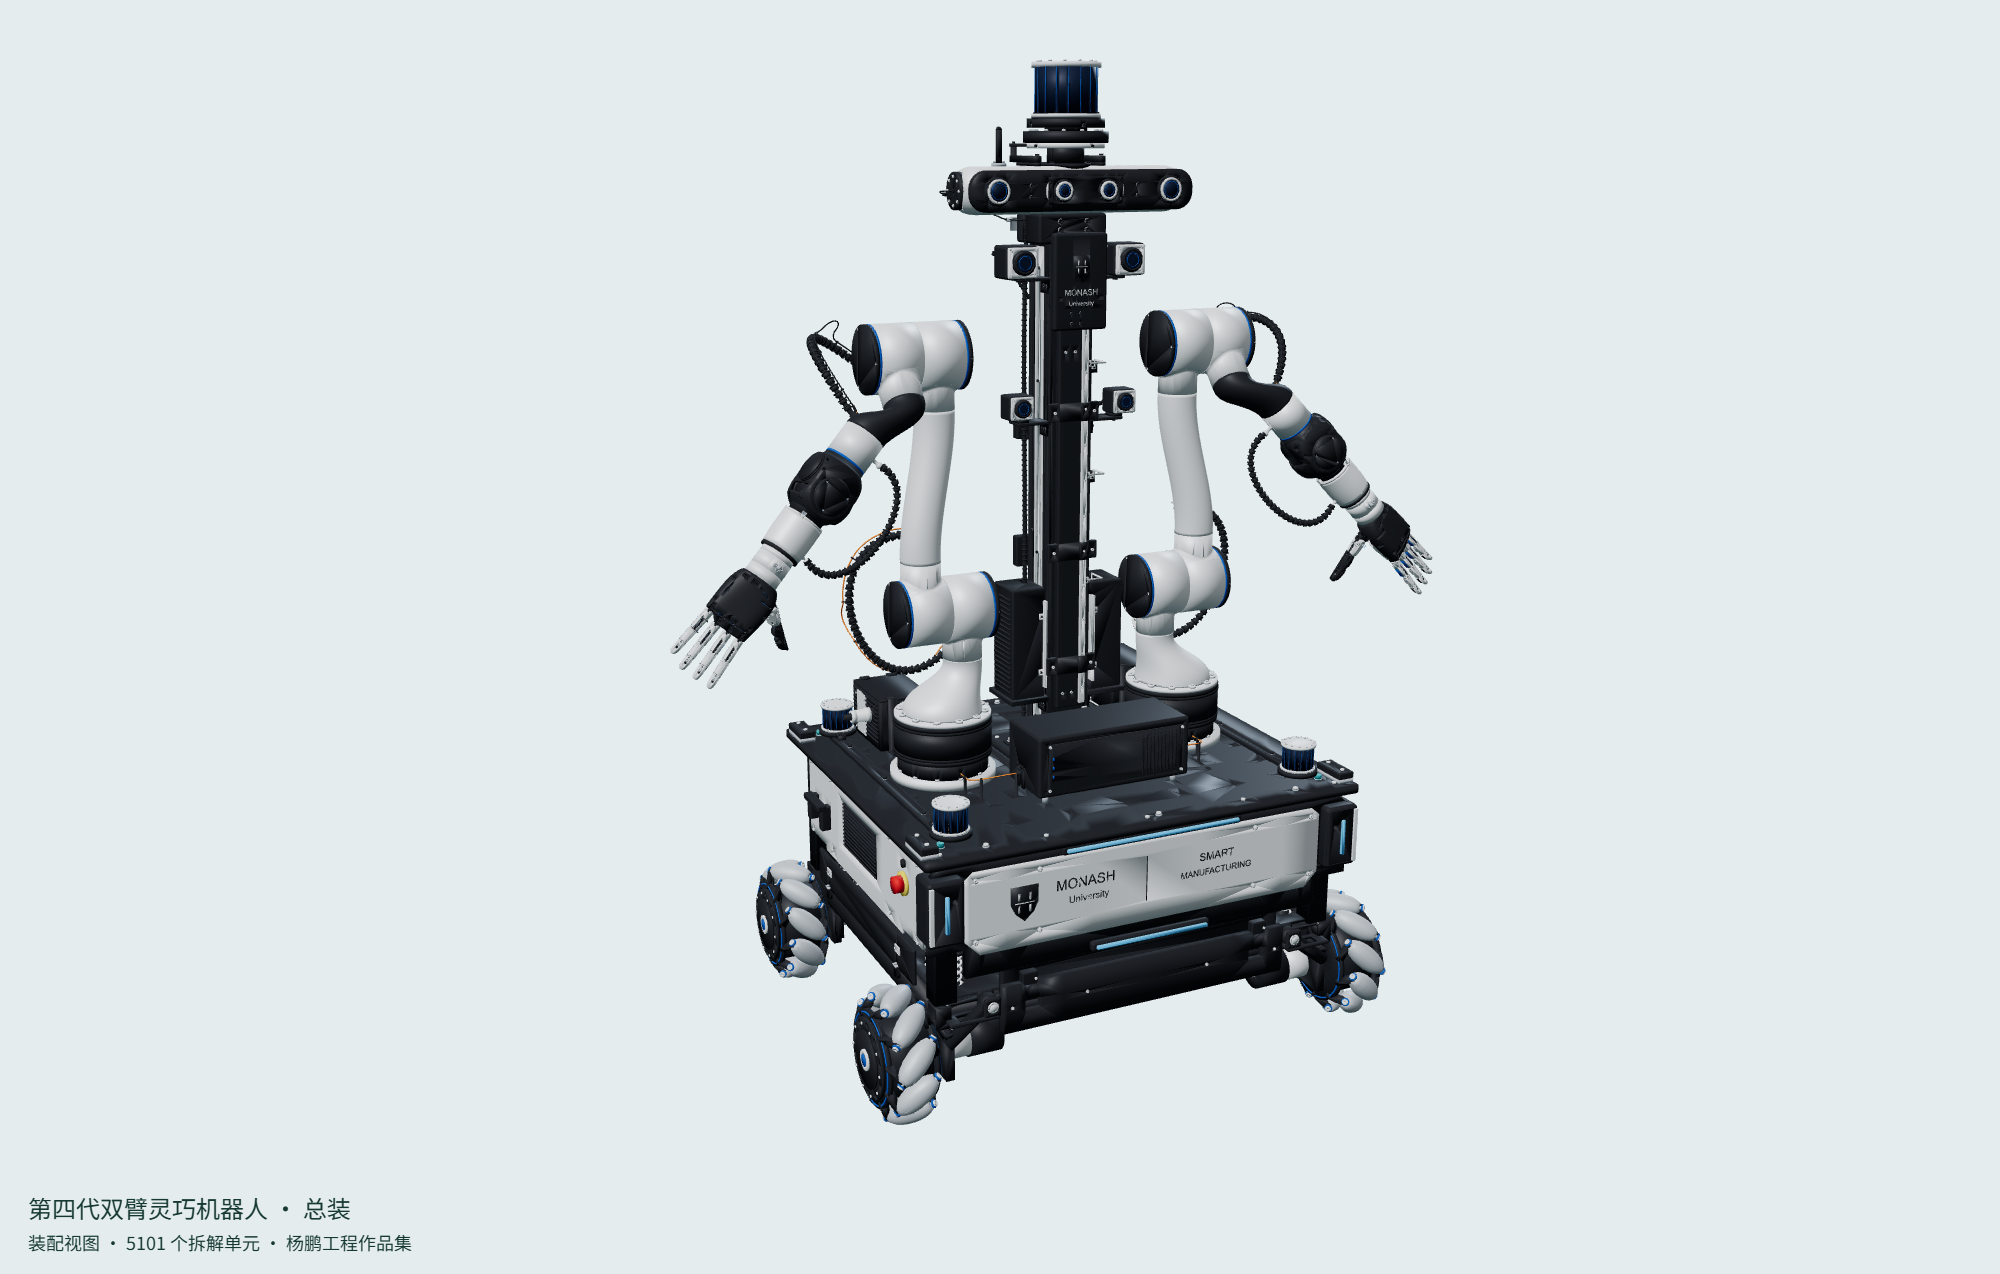
5,101 个零件发生项、5,214 个实体和 16 组外观组成整机 CAD,保留双臂、五指末端、立柱与底盘的装配位置。
总装统计5,101 个发生项按零件在装配中的出现位置组织整机结构。
实体统计5,214 个实体机械部件在总装坐标中保留各自形状与安装关系。
结构配色16 组外观以配色层级辅助识别掌体、承载件、驱动与连接结构。
已完成第四代整机总装与分件 CAD 组织,交付包括主总装、子装配及逐件模型,并形成双臂、末端和底盘的结构分析。
工程拆解
机构原理 · 设计计算 · 工程实现01整机模块与装配层级
从功能系统划分承载结构
整机由移动底盘、左右机械臂、五指末端、感知立柱、甲板和动力控制舱组成。模块通过安装基准、载荷路径和维护入口衔接,形成从系统功能到实体结构的清晰层级。
发生项、实体与配色分别组织
总装包含 5,101 个零件发生项、5,214 个实体,并按 16 组外观组织配色。发生项描述装配位置,实体描述几何构成,配色用于识别组件功能,各自对应不同的模型组织层面。
02双臂布局与共享操作空间
工作区与收臂位置协同设计
左右臂安装位置同时考虑共享操作区、收臂姿态、机身避让和立柱视野。臂座与甲板形成承载连接,臂展和工具偏置共同参与整体空间分析。
工具质量进入关节载荷
在末端质量预算中组织灵巧手、传感器、法兰和连接件。以各部分质量到关节轴的力臂分析肩肘负担,将末端封装与机械臂支承联系起来。
τj,重力=Σmk g lk,⊥
03五指末端与腕部接口
手部动作与整机任务衔接
五指末端围绕长指屈曲和拇指对握组织输入,掌内驱动、腱路和指节构成操作结构。腕部安装连接机械臂与手部,使预成形、接近、闭合和释放具有明确的机构接口。
法兰定位、受力和工具偏置
腕部接口同时处理法兰定位、紧固跨度、工具重心、载荷传递和线束出口。工具几何通过固定安装变换进入运动学描述,接触力与工具重心分别进入腕部受力分析。
ᴮT工具=ᴮT法兰·ᶠT工具;M=r×F
04设备布置、线束与维护
固定设备与活动构件分层布置
电池、计算与驱动安装位围绕质量、散热和检修组织;立柱和传感器支架提供感知基准。固定设备、承载结构与机械臂活动范围在同一总装中协调。
线束作为几何构件参与设计
活动线束以外径、弯曲路径和固定点进入空间布局,与关节摆动、腕部出口及工具拆卸方向配套。分层走线、保护结构和可拆盖板连接整机封装与维护。
05整机受力与设计交付
移动底盘与双臂联合分析
将机械臂位置、末端质量和设备分布纳入整机重心,围绕轮端支撑分析外伸与起停工况。恢复力矩和倾覆力矩的比较连接上部机构布局与底盘支承。
rCG=Σ(mi ri)/Σmi;M惯性≈mah
从完整总装追踪到逐件结构
主总装展示系统布局,子装配组织双臂、末端、立柱与底盘,逐件模型表达局部支承和连接。完整的装配位置和 16 组外观在网页模型中延续,便于从整体进入零件细节。
06第四代结构与布局设计
第四代机器人实物
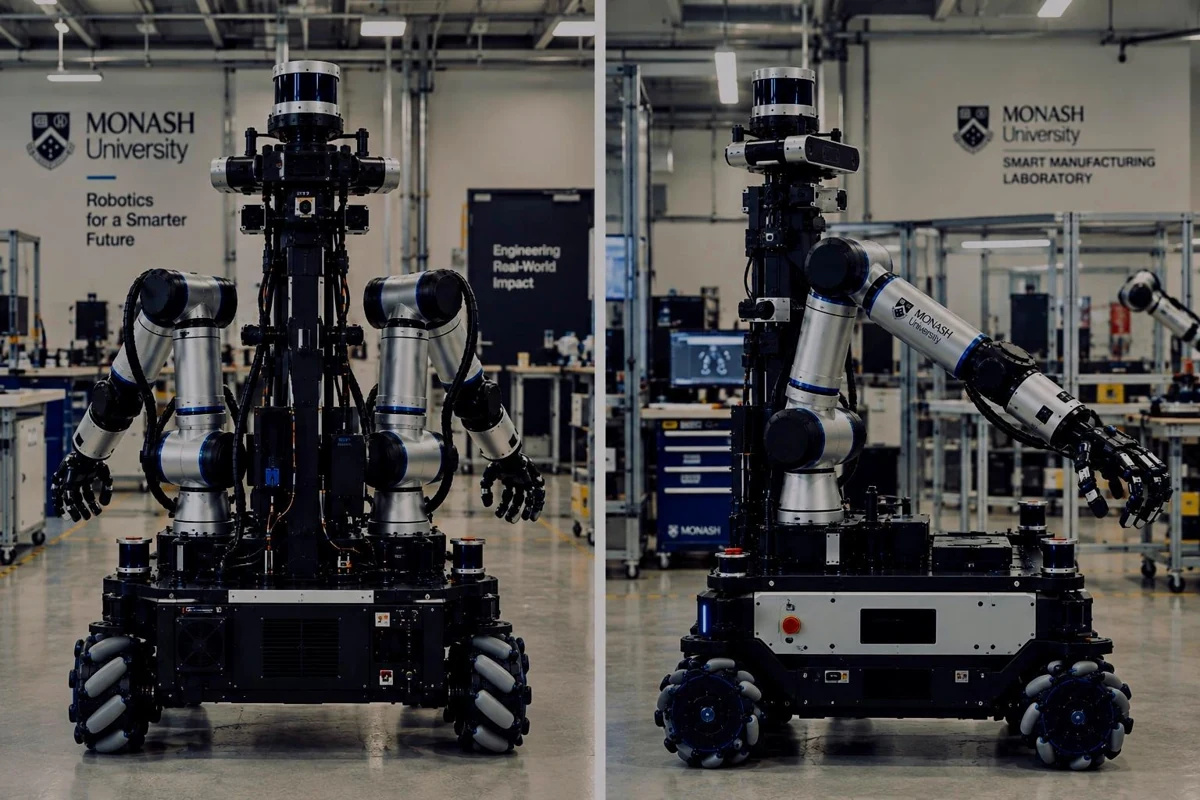 第四代机器人实物 · 正面与侧面布局
第四代整机模块
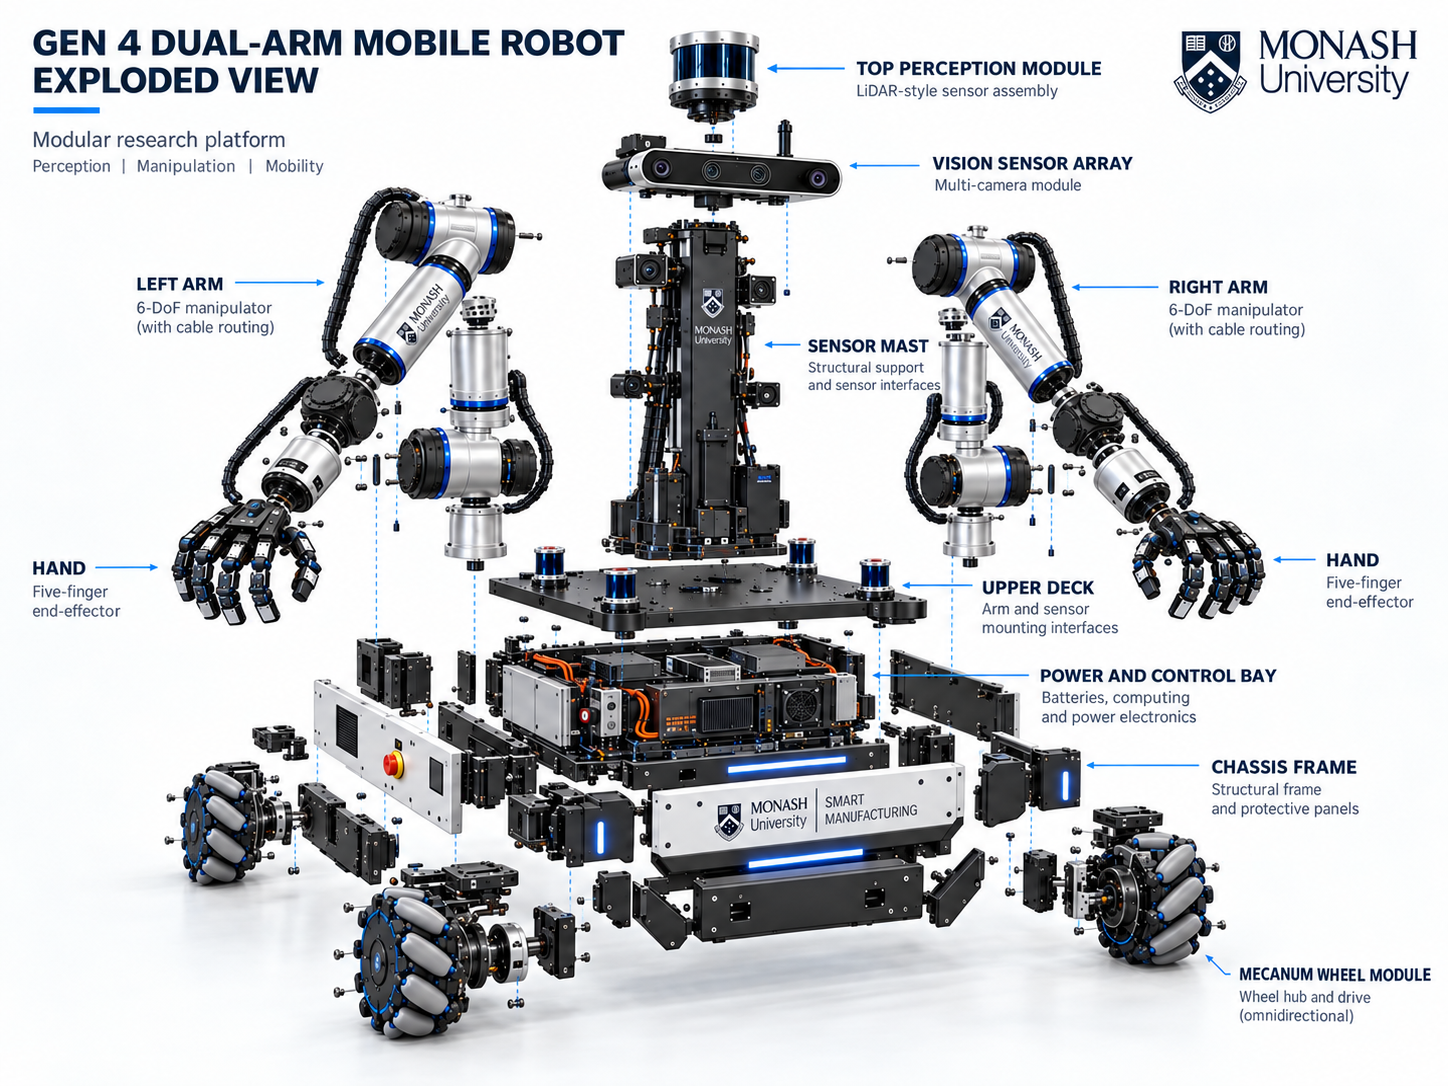 第四代整机模块分解
双臂平台总装
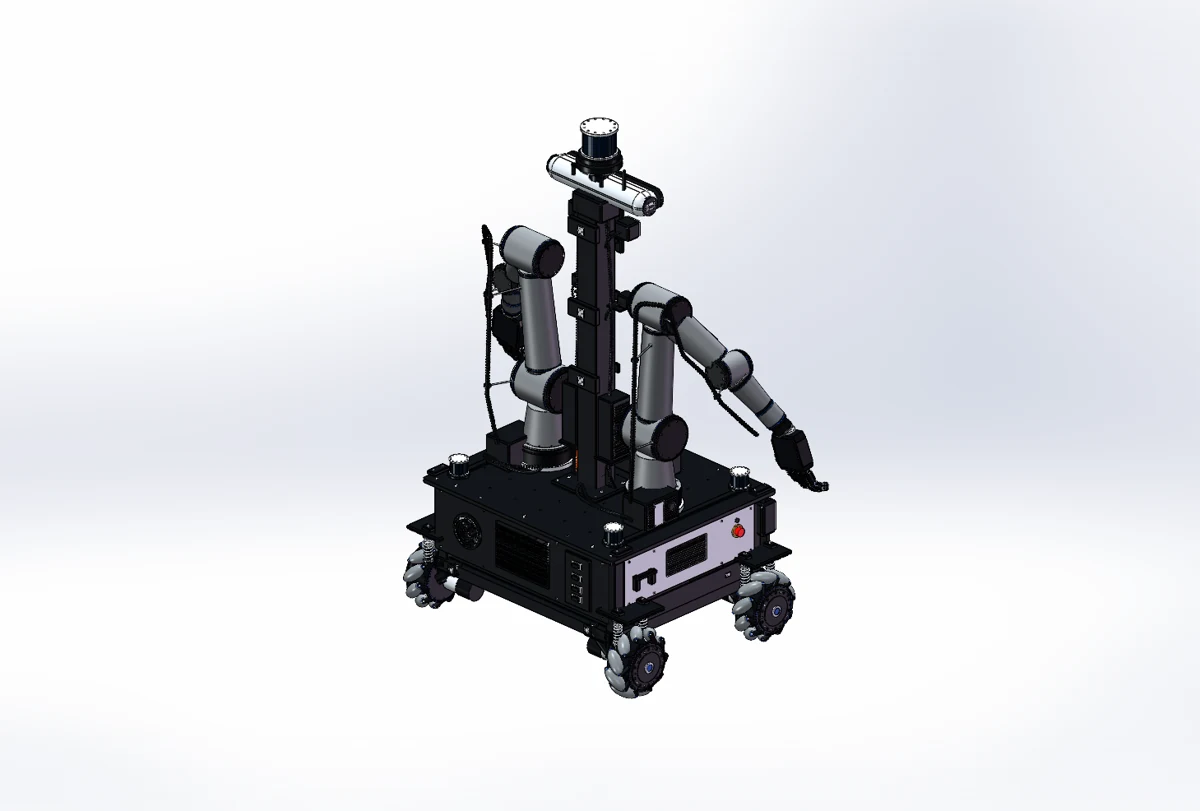 第四代整机 CAD 总装
感知立柱与安装结构
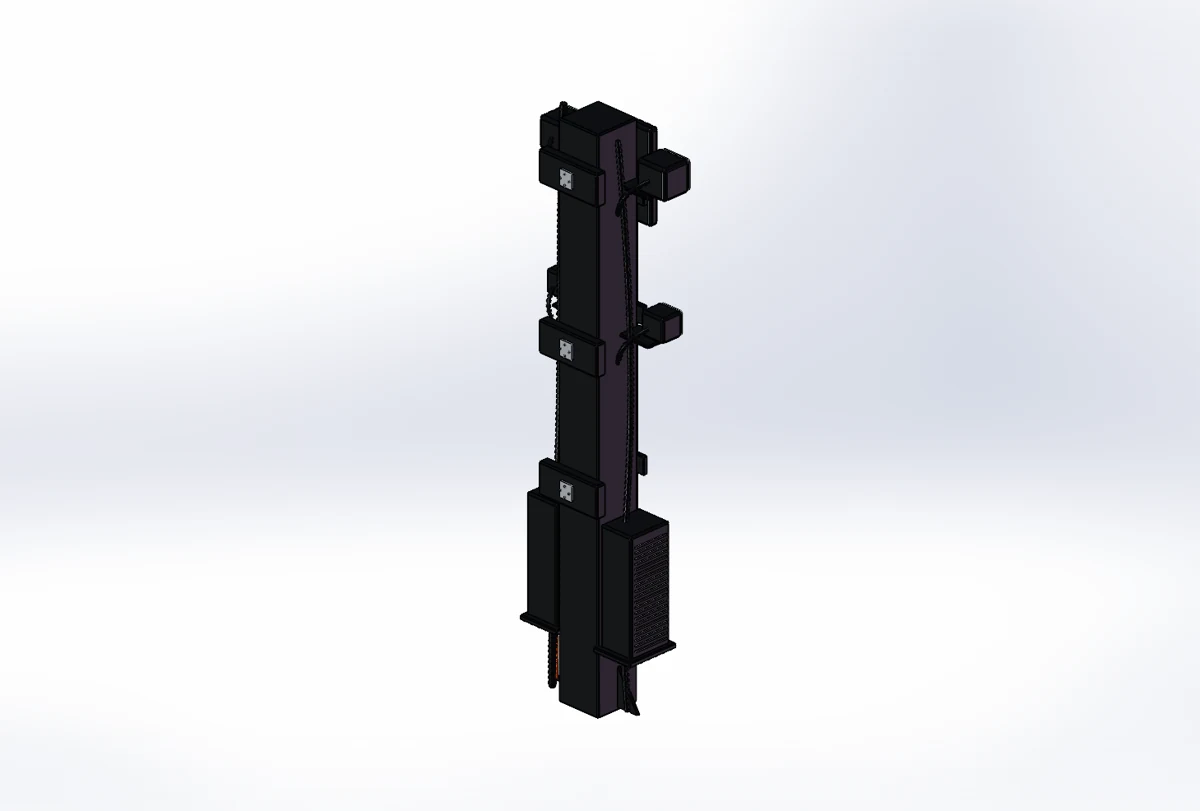 第四代立柱与感知安装子装配
五指末端与腕部连接
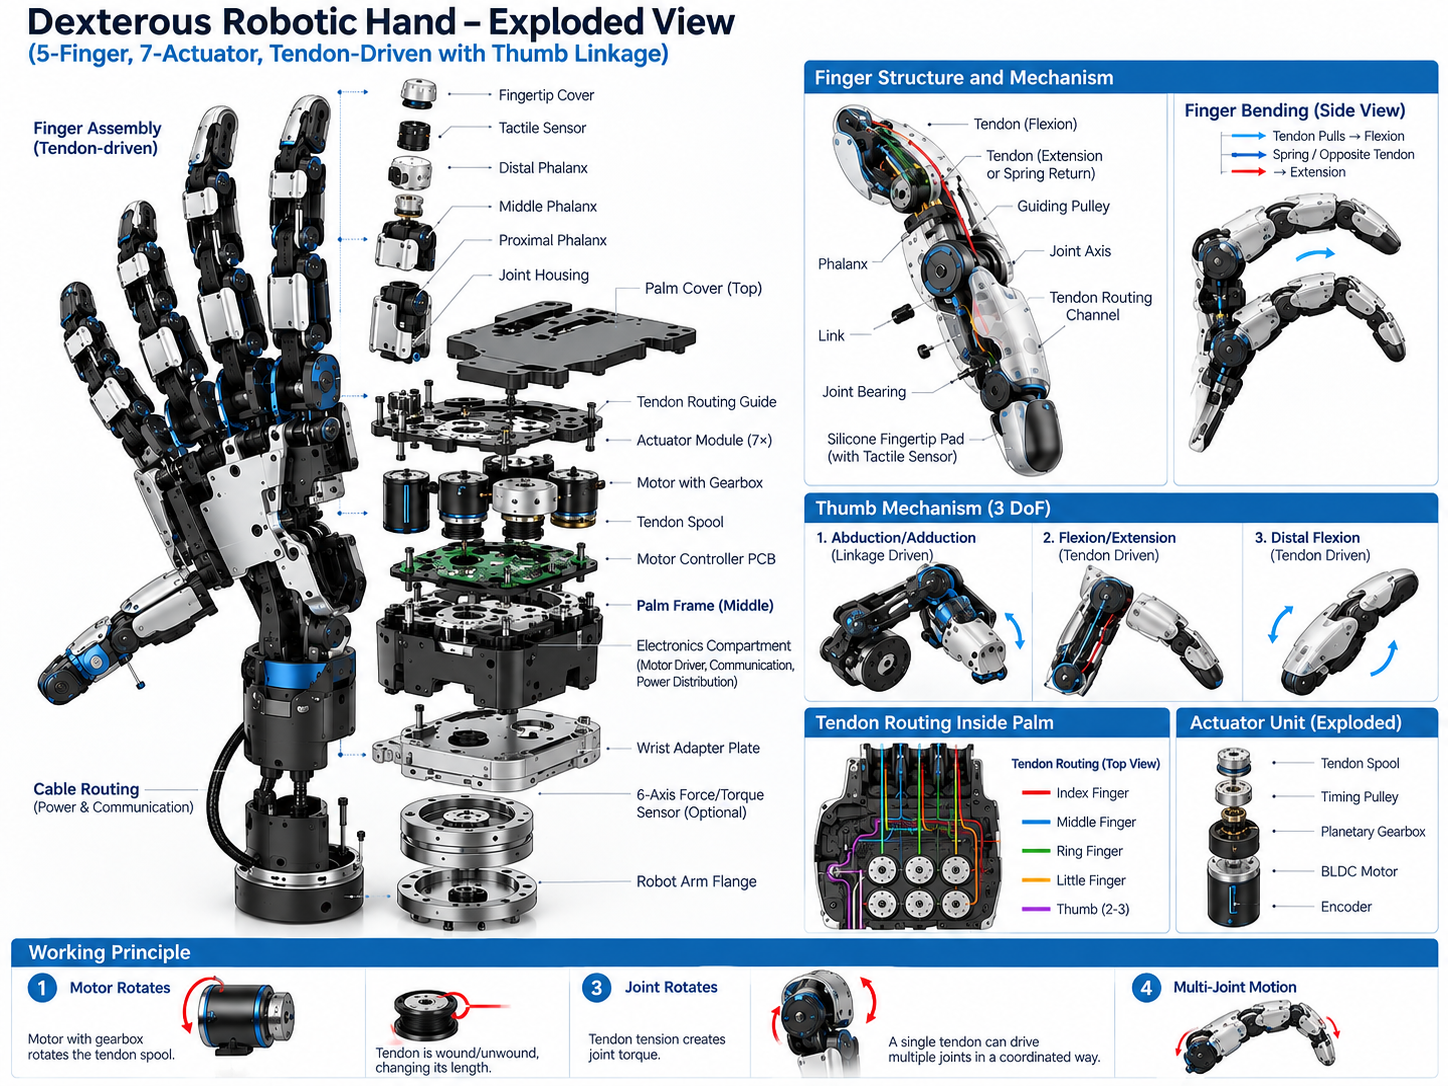 五指末端与传动结构
机器人与末端系统 / ENGINEERING CASE
五指七驱动自适应抓取手
完成五指七驱动的机构布局与传动分析,将长指屈曲、拇指对握、腱路和腕部接口组织为完整手部设计。
05
可交互 CAD机械设计结构 · 传动 · 系统集成
CAD / 交互三维
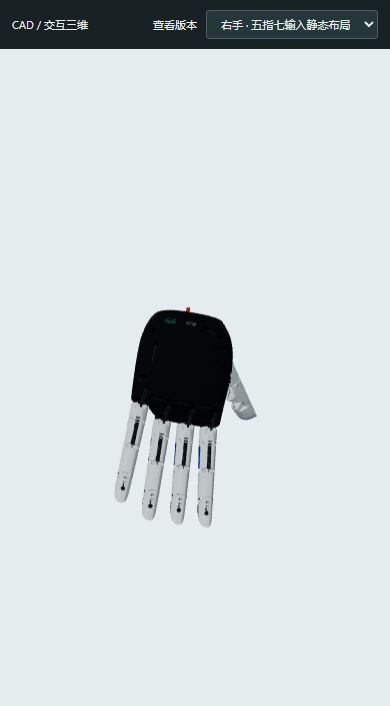
完整右手布局包含五指、掌内组件与腕部连接,按 338 个网格表达结构。
驱动分配五指 / 七输入四根长指组织屈曲输入,拇指组织三路对握动作。
传力链路卷筒 → 腱 → 关节由转矩和卷筒半径计算张力,由关节力臂分析屈曲力矩。
结构设计掌内集成驱动、支承、分层腱路与腕部连接共同组织。
已完成手部总装布局、传动图解、腱路与拇指机构设计,以及力、位移和输入分配的工程分析。
工程拆解
机构原理 · 设计计算 · 工程实现01驱动分配与包络机构
四路长指与三路拇指
四根长指分别组织屈曲输入,拇指通过屈曲、侧摆与远端动作形成对握。驱动分配围绕接触方向和包络动作展开,掌内空间同时容纳驱动、卷筒和连杆。
欠驱动关节的动作分配
屈肌腱跨越多个关节,腱长约束、回位刚度与接触位置共同分配指节转角。接触发生后,关节约束随之改变,机构通过剩余活动关节适应物体外形。
ΔL≈Σ(rj Δθj)
02转矩、张力与行程
沿传动链建立计算
分析按电机、减速器、卷筒、腱绳与关节逐段展开。减速比和效率决定卷筒转矩,卷筒半径决定张力及单位转角对应的收腱长度。
τs=ηiτm;T≈τs/rs
ΔL=rsΔφs;τj≈Tj r⊥j
卷筒半径的双重作用
同转矩下减小半径可增加张力,同转角下增大半径可增加行程。设计把指节活动范围、收腱速度、排绳空间与腱绳弯曲条件放在一起比较,明确力和位移之间的取舍。
03拇指、腱路与支承
拇指对握几何
侧摆改变接触方向,屈曲完成接近,远端动作调整贴合。连杆长度、驱动轴与连接点的位置共同决定输入角映射,轴线关系和机械限位纳入掌内布局。
腱路弹性与预紧
把导向位置、腱绳固定端、关节力臂和回位弹簧协同设计。采用弹性伸长关系分析腱长和截面积对位移的影响,穿腱、调张力和维护更换预留独立操作路径。
ΔL弹性≈TL/(EA)
04封装与反馈接口
从掌架到整手的装配
装配表达按掌架与轴承、驱动和传动件、指节、穿腱与预紧逐层组织。掌内分层走线、卷筒排绳和盖板拆卸方向共同服务于紧凑封装。
驱动与接触状态分层
控制架构把驱动侧位置、腱路传力和指端接触分别建模。腕部载荷接口与指端接触接口对应整体受力和局部接触,使预成形、接近、闭合与释放有清晰的状态关系。
05结构与局部设计
手部结构展开
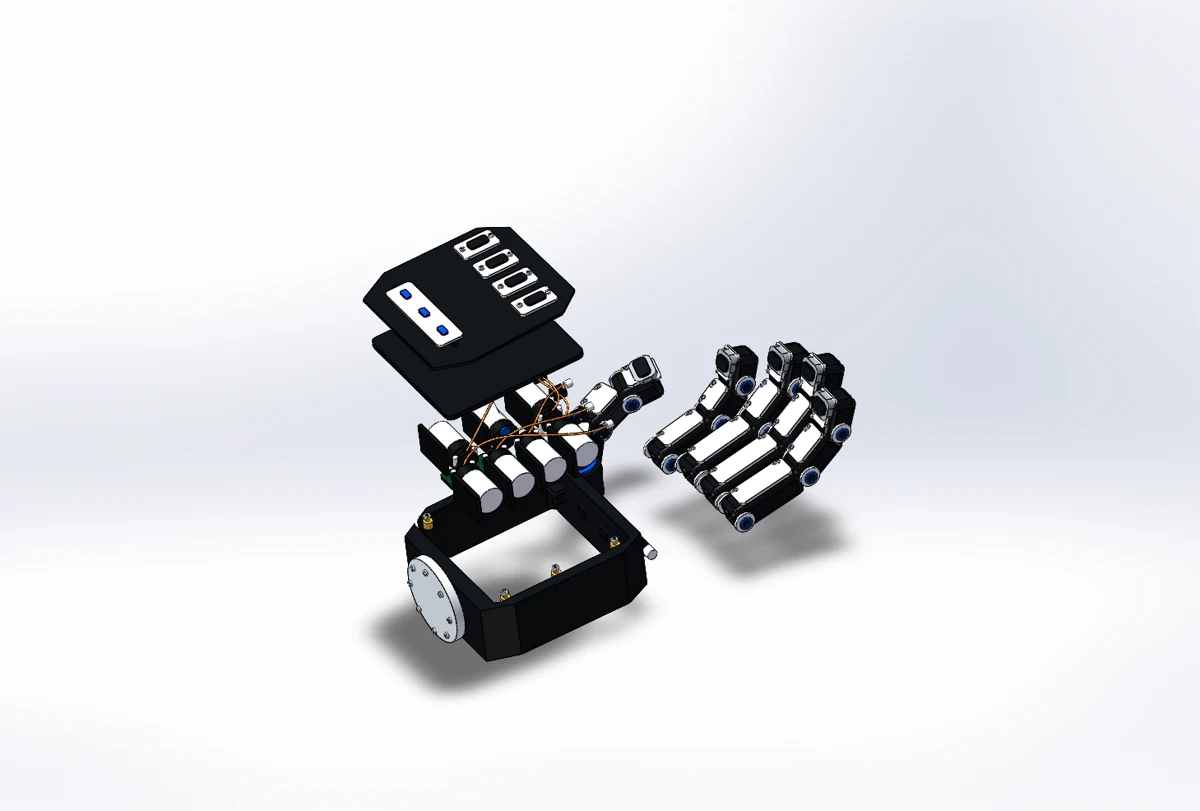 手部结构展开
灵巧手整体与传动结构
灵巧手整体与传动结构 掌内腱路与拇指机构
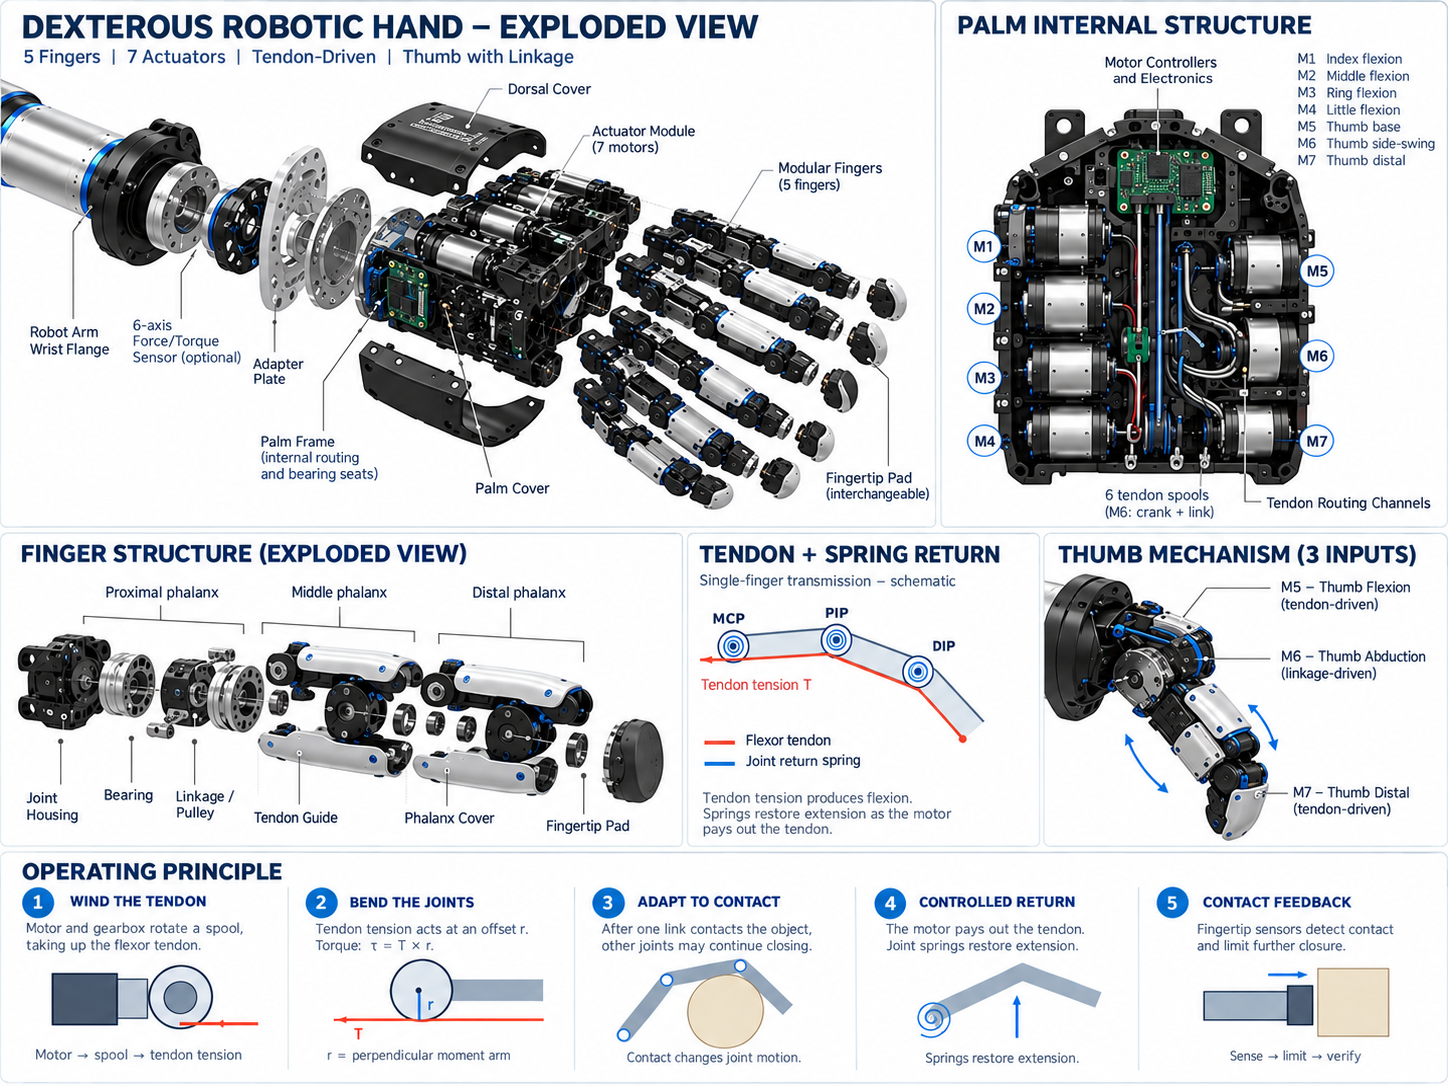 掌内腱路与拇指机构
机器人与末端系统 / ENGINEERING CASE
第一代机械狗 · 移动抓取平台
围绕四轮移动底盘、机械臂和末端夹爪开展整机集成,以现场运行影像展示移动与操作机构的协同。
06
实物影像机械设计结构 · 传动 · 系统集成
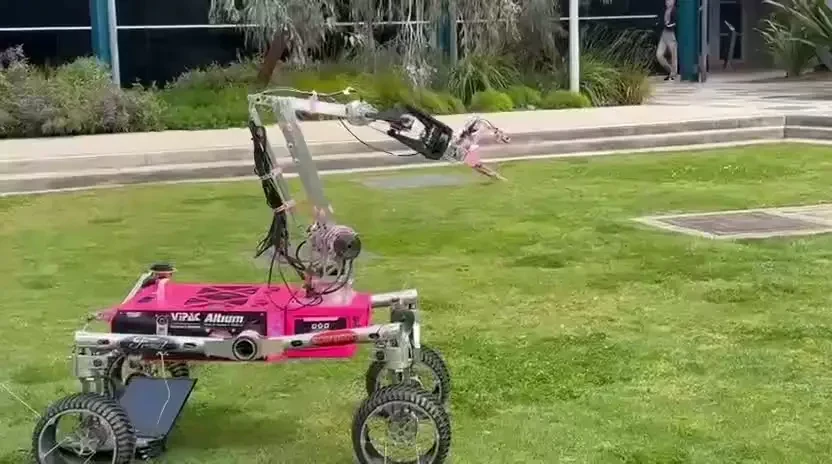 实物影像 · 移动抓取平台
整机形态移动 + 操作四轮底盘、机械臂和夹爪共同构成移动抓取平台。
结构主线臂座承载末端载荷经关节链、臂座和主机架传至轮端支撑。
项目展示现场运行影像通过实物画面呈现整机布局与动作过程。
已完成移动抓取平台的整机集成与现场展示,形成承载、坐标和任务接口的技术分析。
工程拆解
机构原理 · 设计计算 · 工程实现01移动平台与操作机构
在同一底盘组织移动与抓取
四轮底盘承载机械臂及夹爪,臂座位置同时影响可达空间、整机重心和维护入口。机构布局围绕接近物体、建立接触和搬运放置组织。
从末端到接地的承载链
工具与物体的作用力经过腕部、连杆、肩部和臂座进入主机架,再经轮端闭合。设计分析将支架挠度、轴承支承和紧固跨度对应到姿态保持。
02抓取与稳定性计算
串联关节的重力负担
按工具和各段连杆的质量与垂直力臂建立静态重力矩关系。臂展增加使肩肘部位对远端质量更敏感,臂座刚度与底盘布局共同参与受力分析。
τj=Σ mi g li,⊥;δ≈FL³/(3EI)
接触与支撑条件
抓取分析采用法向力、摩擦系数与有效接触面积描述防滑和接触压力;整机分析通过合成重心与支撑边力矩描述臂展和底盘起停的影响。
2μN≥Sm(g+a);p平均≈N/A
rCG=Σ(mi ri)/Σmi
03坐标关系与任务衔接
统一车体、机械臂与工具坐标
将底盘位姿、臂座安装变换和关节链串联,表达移动平台上的工具位姿。机械安装基准、关节零位和工具偏置共同组成坐标定义。
ᵂT工具=ᵂT车体·ᶜT臂座·ᴮT工具(q)
把移动与操作分阶段组织
系统分析按移动到位、停稳、接近、闭合、抬升和放置拆分任务。每个阶段对应不同的空间范围、反馈重点和载荷状态,便于定位结构与系统接口。
04集成经验与实物表达
空间和线束共同设计
机械臂动作区与轮端、机架、夹爪线束共同参与布局。线束固定点、活动余量和接口位置与关节运动方向对应,检修从可拆组件和工具入口组织。
现场影像连接结构与动作
以整机画面说明底盘、机械臂和夹爪的位置关系,再结合动作片段解释接近、接触与搬运动作。结构分析与现场资料共同展示早期移动操作平台的集成工作。
机器人与末端系统 / ENGINEERING CASE
可换指垫柔性夹爪
完成保留安装接口的指尖开槽设计,并设计平面与带筋两类可替换指垫,兼顾接触、定位和维护。
07
可交互 CAD机械设计结构 · 传动 · 系统集成
CAD / 交互三维
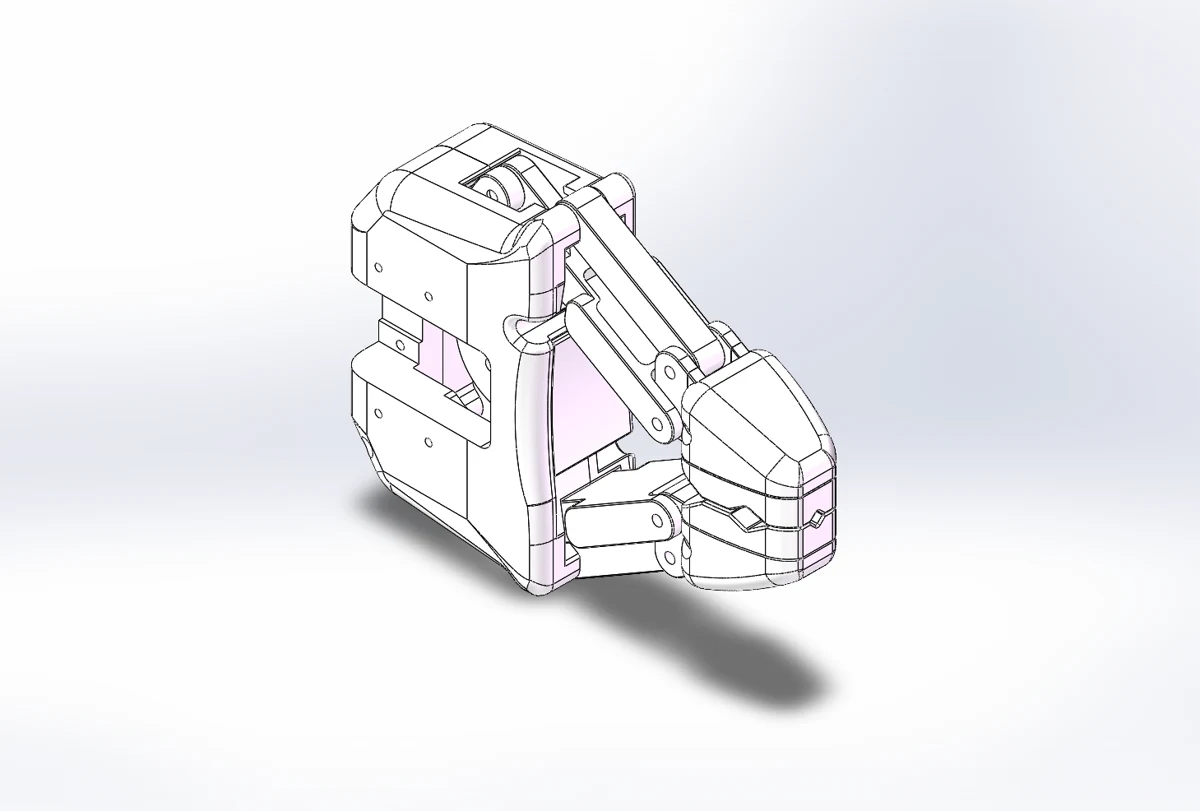
夹爪本体及双指安装关系;下拉选项分别展示 R01 指尖和两种指垫零件。
接口设计R01 可换指垫将刚性本体、定位凹槽与柔性接触层分开组织。
具体几何8 × 10 × 0.8 mm凹槽尺寸对应指垫定位、突出量和局部剩余壁厚。
方案对比平面 / 带筋用接触面积、形变和局部压力分析两种表面结构。
已完成夹爪总装、R01 开槽指尖和两类指垫模型,形成接触、粘接与局部刚度的设计分析。
工程拆解
机构原理 · 设计计算 · 工程实现01可换接触层的结构设计
接口保留与接触面调整
在保持指尖安装关系的基础上增加 8 × 10 × 0.8 mm 接触面凹槽。槽底与边界分别承担贴合和定位功能,指垫厚度与装入间隙共同决定装配后的突出量。
平面和带筋方案
平面指垫通过较连续的接触区域分散压力,带筋指垫通过局部形变适配表面。两种结构按相同安装位置表达,便于比较接触形状与压缩方式。
02接触压力与结构刚度
法向力、压力和摩擦
接触分析把法向力、有效面积和摩擦系数分开处理。较软的接触层改善贴合,同时引入压缩与剪切位移,夹持稳定和工具定位由两者共同影响。
p平均=N/A有效;F摩擦≤μN
开槽后的局部截面
0.8 mm 槽深参与剩余壁厚计算,槽内角和指根过渡对应弯曲与局部应力。设计把槽深、根部圆角和受力方向联系起来,协调接触层与刚性指尖。
t剩余=t原壁−0.8 mm
03指垫固定与重复安装
胶层的剪切和剥离
粘接层既传递切向力,也承受偏心接触形成的剥离力矩。粘接面积、层厚和边缘几何共同构成固定方案,接触力位置参与局部受力分析。
τ胶层≈F切向/A粘接;M剥离=F·e
维护与工具中心
可换指垫以凹槽作为定位边界,维护时围绕接触层突出量和两指对称性组织安装。材料硬度、压缩恢复与表面结构对应不同接触需求。
04模型与设计交付
总装与局部零件分别表达
三维展示提供夹爪总装、R01 开槽指尖、平面垫和带筋垫。完整机构用于说明开合与安装关系,局部模型用于检查凹槽、筋条和接触面。
具体改动可追踪
设计说明记录槽尺寸、指垫形态及安装接口,几何模型保留零件边界。通过一致的零件命名连接总装、改版和导出文件,便于查看设计内容。
05结构与局部设计
张开姿态
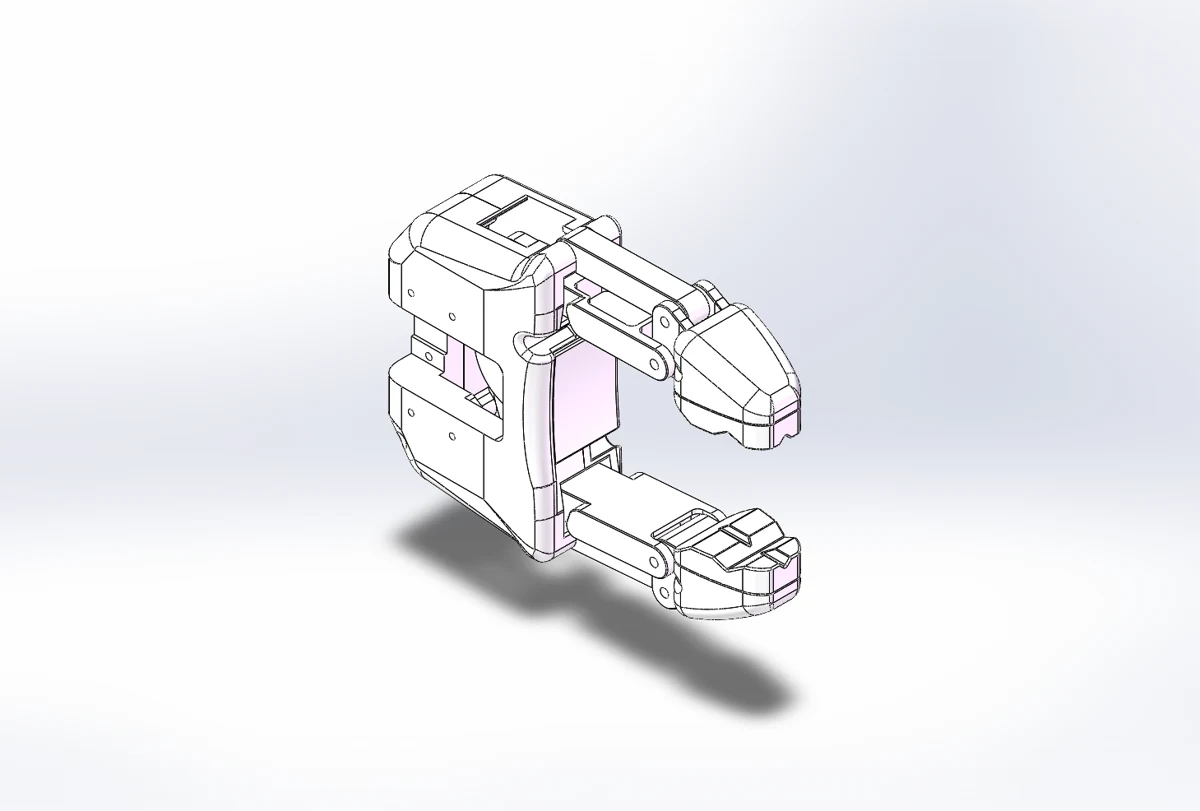 张开姿态
机器人与末端系统 / ENGINEERING CASE
四指并联连杆灵巧手
完成四指、八路输入的整手机构与左右手装配表达,以双执行器并联连杆组织屈伸和侧向动作。
08
可交互 CAD机械设计结构 · 传动 · 系统集成
CAD / 交互三维
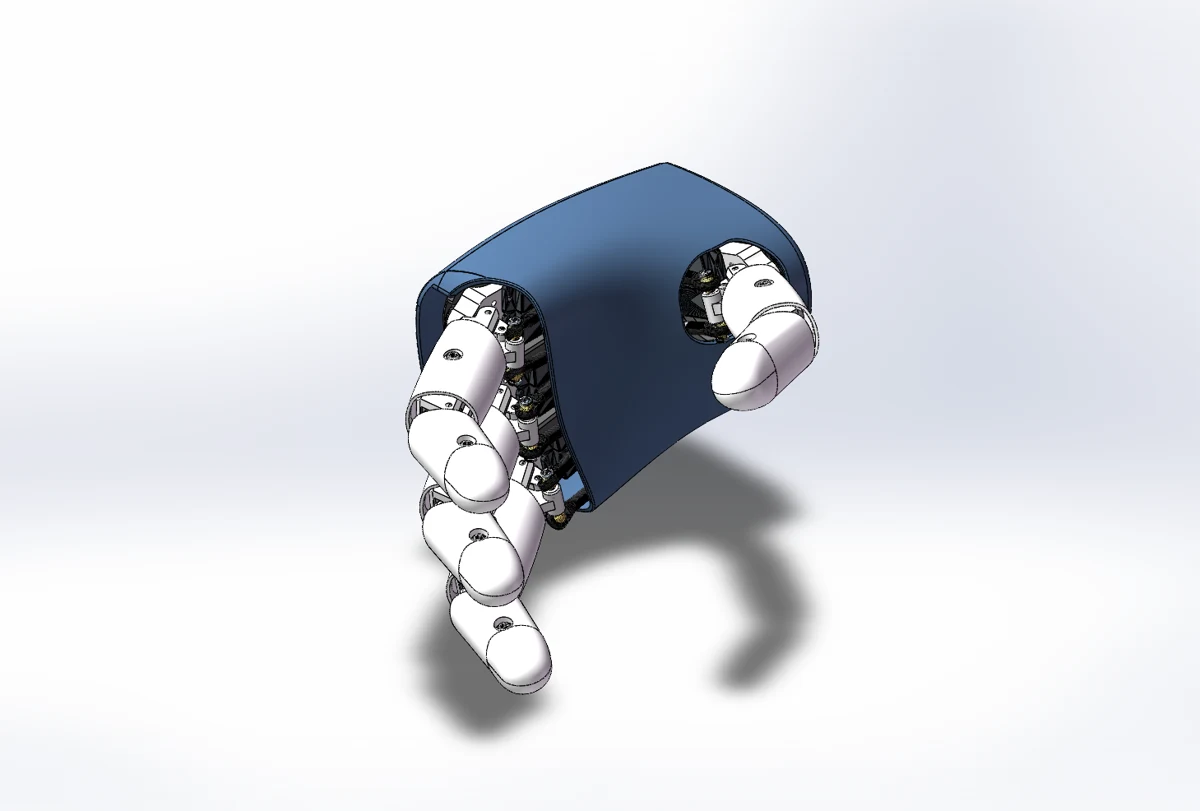
三根长指与拇指组成四指结构,可查看双输入机构、掌体和指根布局。
机构构成4 指 / 8 输入三根长指与拇指,每指由两路输入协同驱动。
动作组织屈伸 + 侧向并联连杆把双输入组合成指节动作。
设计交付左右手总装左右手分别保存完整装配和配套零件。
已完成左右手整手 CAD、双输入机构分析和装配组织,形成指内驱动与连杆关系的设计表达。
工程拆解
机构原理 · 设计计算 · 工程实现01双输入并联驱动
输入组合与指节动作
每指两路执行器通过并联机构组合屈伸与侧向动作。对称位置附近以共模和差模分析输入分解,具体映射由连杆长度、轴线和连接点共同决定。
自由度与可见关节
整手按四指八路独立输入组织控制接口。多个转动连接通过闭链和耦合约束形成指节运动,机构分析把输入变量、关节连接与接触状态分别表达。
02运动与力的局部映射
指尖速度和作用力
利用雅可比矩阵连接输入角速度与指尖速度,并由其转置建立接触力到输入转矩的映射。姿态改变时,传动方向、有效力臂和局部灵敏度同时变化。
v指尖=J(q)q̇;τ=J(q)ᵀF
多指接触的几何组织
通过指根方向和动作范围组织多个接触点。接触法向、点间距离及拇指对握位置共同影响抗滑和抗扭,机构布局同时考虑相邻手指的活动空间。
03紧凑封装与左右手对应
手内空间分配
执行器、连杆、紧固件和线束共享手内空间。装配顺序围绕定位、传动件连接和外壳闭合展开,盖板、工具路径与线束出口纳入设计。
镜像结构的轴向关系
左右手分别建立执行器安装方向、关节轴和零位对应。外形镜像之外,连杆运动方向与输入符号通过清晰的轴向定义连接到控制接口。
04装配设计与技术表达
逐指到整手的组织
先按每指的双输入机构表达传动,再汇入掌体、拇指和整手装配。局部与整体三维相互补充,便于观察关节支承、连杆和固定件。
设计资料的层级
左右手均保存总装与配套零件,机构说明围绕双输入、关节耦合和紧凑布局展开。设计表达将结构、驱动布置和零位关系连接起来。
05结构与局部设计
指内机构展示
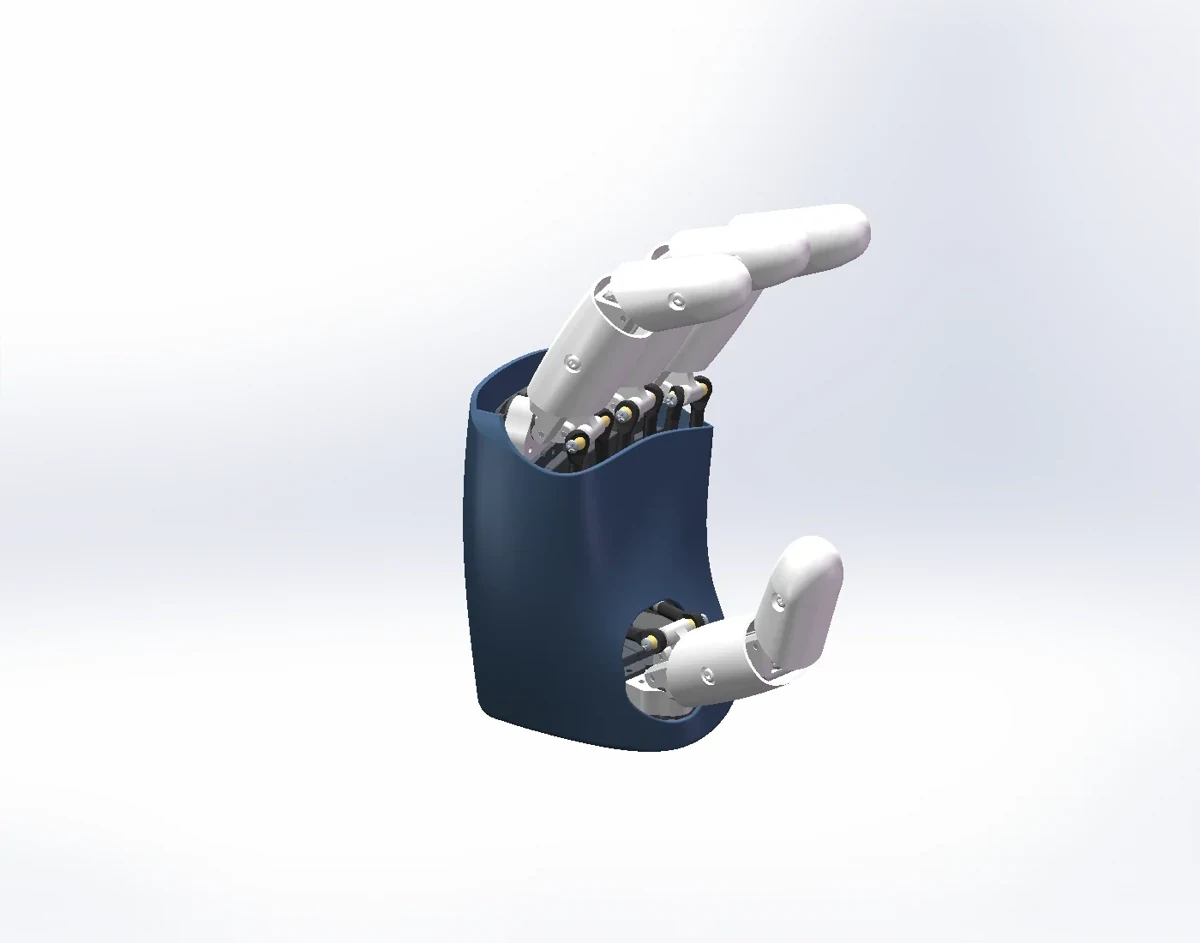 指内机构展示
连杆零件
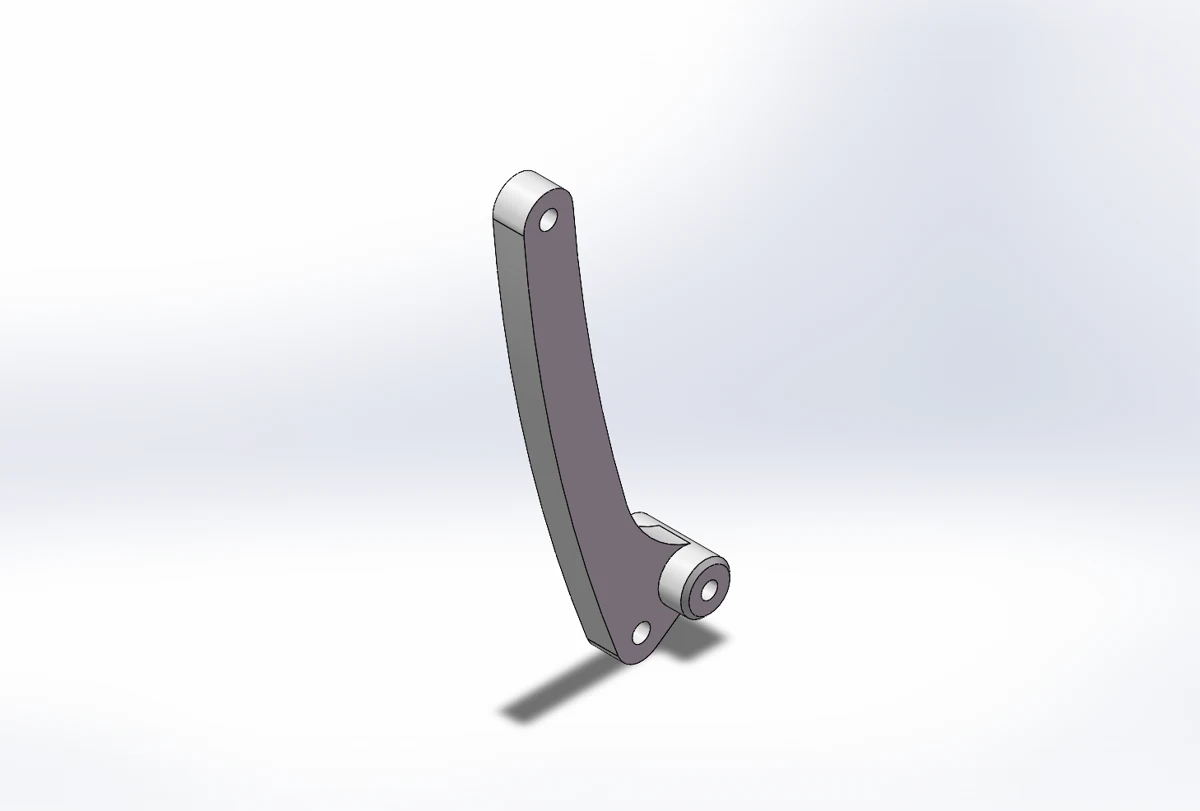 连杆零件
万向支承零件
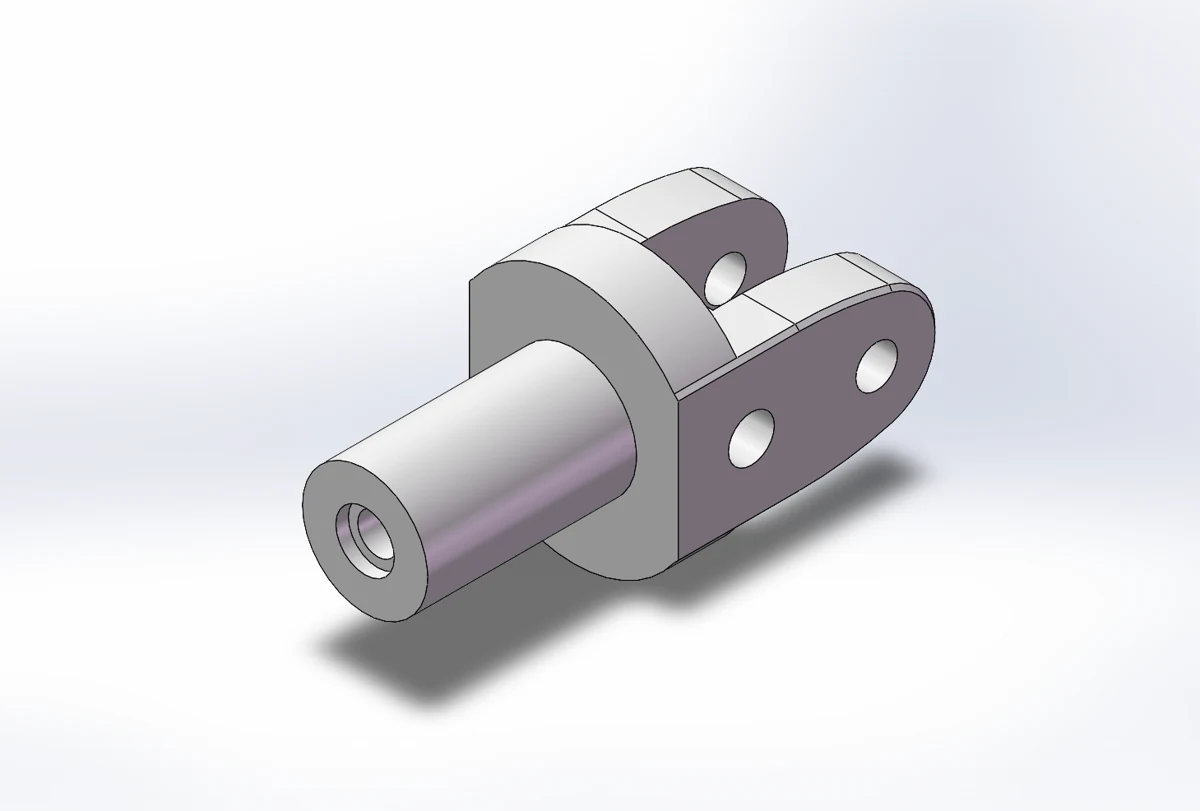 万向支承零件
机器人与末端系统 / ENGINEERING CASE
五指腱驱包络抓取手
完成五指腱驱整手及掌背侧装配表达,围绕腱路、张紧、关节耦合与半一体打印结构开展设计分析。
09
可交互 CAD机械设计结构 · 传动 · 系统集成
CAD / 交互三维
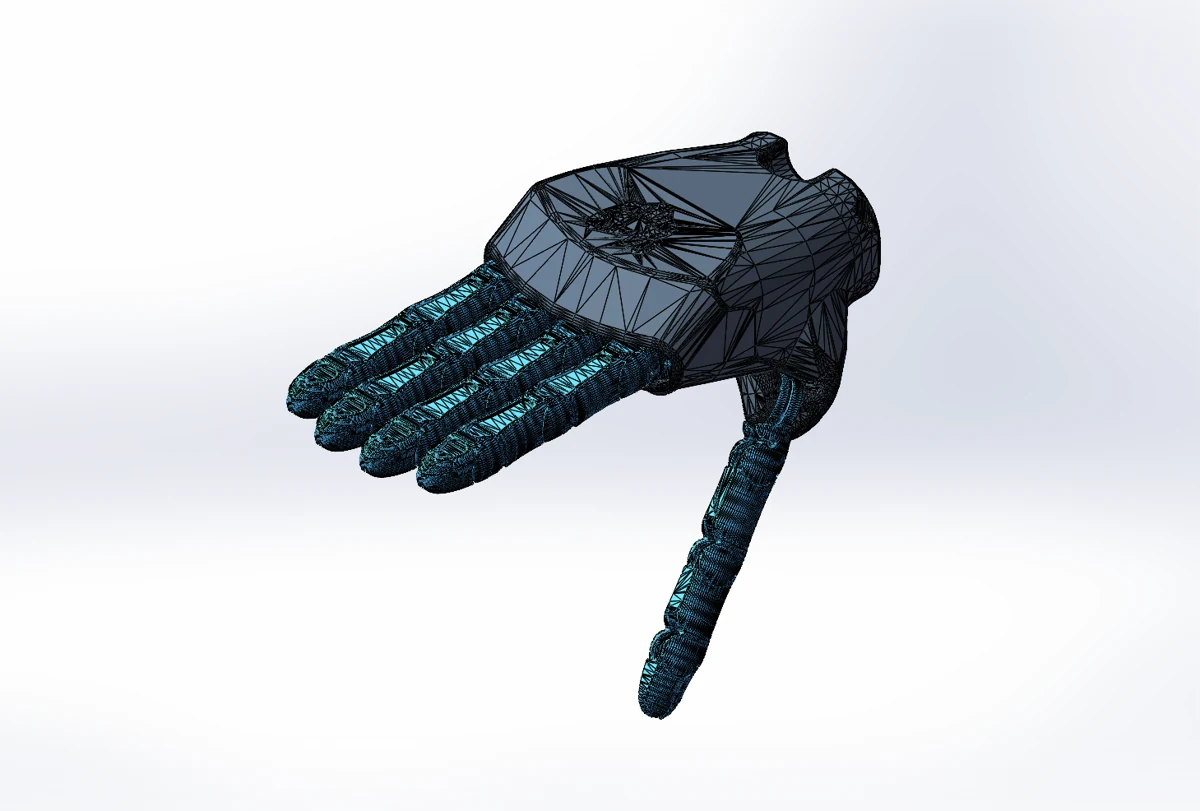
完整五指结构与掌体布局,可查看指节、腱路空间和连接关系。
机构形态五指腱传动腱长、回位与接触约束共同分配指节动作。
制造组织半一体打印活动关节、腱锚点和外壳按打印与装配关系设计。
总装表达整手 / 掌侧 / 背侧通过完整总装与子总成观察掌内空间和关节连接。
已完成五指整手及掌背侧 CAD 组织,形成腱传力、弹性、接触耦合与打印结构的分析。
工程拆解
机构原理 · 设计计算 · 工程实现01腱驱机构与包络动作
张力通过力臂驱动关节
腱沿指节导向经过多个关节,张力与有效力臂形成屈曲转矩。腱长变化与各关节转角耦合,力臂和接触状态随手姿共同变化。
τj=T腱·rj;ΔL≈ΣrjΔqj
接触顺序改变动作分配
某指节接触物体后,其活动空间受到约束,腱行程继续在其余关节间分配。回位刚度、导向摩擦和机械限位共同塑造包络动作。
02摩擦、弹性与预紧
腱长和刚度影响位移
采用小变形伸长关系分析腱长、截面积与刚度。驱动集中有利于降低远端质量,较长腱路则使弹性位移成为输入与指端动作之间的重要因素。
ΔL弹性≈TL/(EA)
张紧与导向的平衡
预紧用于控制松弛和空行程,同时影响导向摩擦与关节负担。腱固定端、绕行位置和卷绕方式按一致的初始张力组织,拉紧与释放分别分析传递路径。
03半一体打印的设计约束
活动间隙与打印方向
活动关节以少量打印件组织,间隙与层高、线宽及收缩量共同决定运动表面。指根、腱锚点和薄壁过渡对应主要受力位置,打印方向与层间强度一起考虑。
维护进入掌内空间
掌内同时容纳五指根部、导向和驱动接口。结构为腱绳穿引、张紧调整与磨损件更换设置路径,掌侧和背侧装配分别表达内部关系。
04总装层级与设计分析
整手与子总成的关联
完整手部展示五指及掌体的整体形态,掌侧与背侧模型补充局部连接。零件层级对应腱路、外壳与活动关节,便于说明空间组织。
以传动链解释行为
技术分析沿输入行程、腱张力、关节运动和接触点逐段展开。将短周期迟滞、弹性位移和持续受力下的形变分开,有助于把机构行为对应到具体设计因素。
05结构与局部设计
掌部 CAD 视图
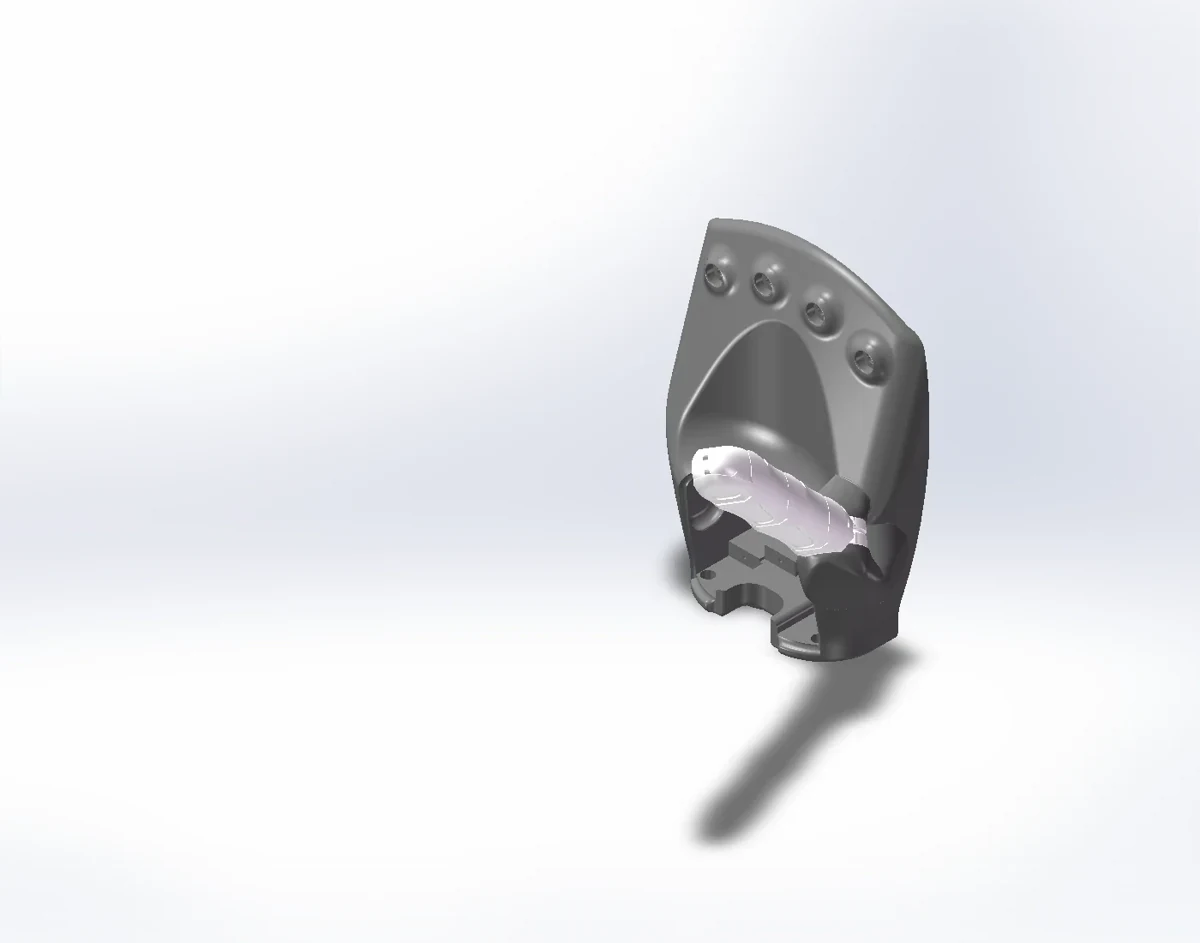 掌部 CAD 视图
机器人与末端系统 / ENGINEERING CASE
双指平行视觉抓取夹爪
完成双指平行夹持、主动传动与近距离视觉的集成布局,将驱动、导向和工具坐标统一到末端结构。
10
可交互 CAD机械设计结构 · 传动 · 系统集成
CAD / 交互三维
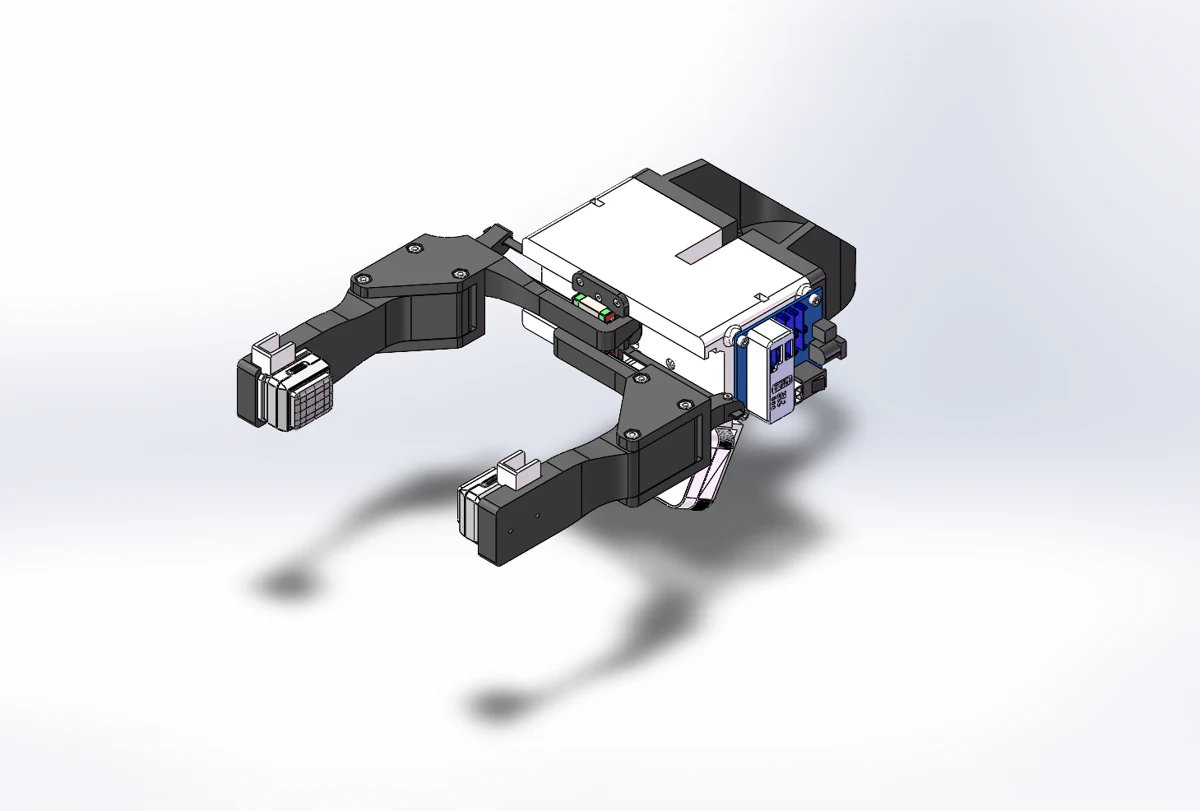
相机、同步带驱动、直线导轨和双指在同一装配中的布局。
机构分工传动 / 导向同步带产生平移驱动力,直线导轨承担侧向约束。
感知布局近距离视觉相机、指尖与夹持中心共同定义工具工作区。
设计表达V2 总装驱动、相机、导轨和双指结构在同一装配中展示。
已完成视觉夹爪总装与传动布局,建立摩擦夹持、导轨偏载和相机工具坐标的分析关系。
工程拆解
机构原理 · 设计计算 · 工程实现01传动与导向的分工
同步带驱动双指平移
电机转矩经传动轮转化为带的切向力,带的连接位置组织两指对向动作。驱动负责工作方向施力,导轨限制其余方向的位移和转动。
F带=ηT电机/r
指长与导轨偏载
受力点距离滑块越远,导轨承担的偏载力矩越大。指长、滑块跨度和安装面刚度协同影响平行性,导轨轴线与指尖工作面在装配中对应。
M偏载=F接触·l
02接触与夹持力分析
防滑与接触压力
对称两指的摩擦条件把质量、加速度、摩擦系数和单指法向力联系起来。接触面积决定平均压力,物体偏心则引入额外转动趋势。
2μN≥Sm(g+a);p平均=N/A有效
柔性传动与夹持中心
带伸长、张紧量和滑动阻力共同影响开合一致性。分析将正反向运动、两侧行程与中心偏置区分,定位传动柔性和装配偏差各自的作用。
03视觉与工具坐标
把视野布置在抓取过程内
相机安装围绕接近、张开和闭合阶段组织,指尖和物体的遮挡与工作距离共同决定可见区域。支架位置、刚度和线缆出口与夹持空间一同设计。
相机与夹持中心的固定关系
定义相机、工具和机械臂法兰的固定变换,将观测结果传到夹持坐标。可换指尖和相机支架的装配关系直接进入工具偏置和外参定义。
ᴮT目标=ᴮT工具·ᵀT相机·ᶜT目标
04装配与总成表达
张紧和安装的先后关系
装配先统一导轨基准与指尖位置,再组织带连接、张紧和相机安装。固定件、接头及工具入口与传动维护路径配套布置。
总装连接机构与感知
V2 总装同时保留双指、导轨、驱动及相机的位置关系。技术表达从机械传动进入视觉坐标,再回到指端受力,形成完整的末端设计链。
05结构与局部设计
V1 装配
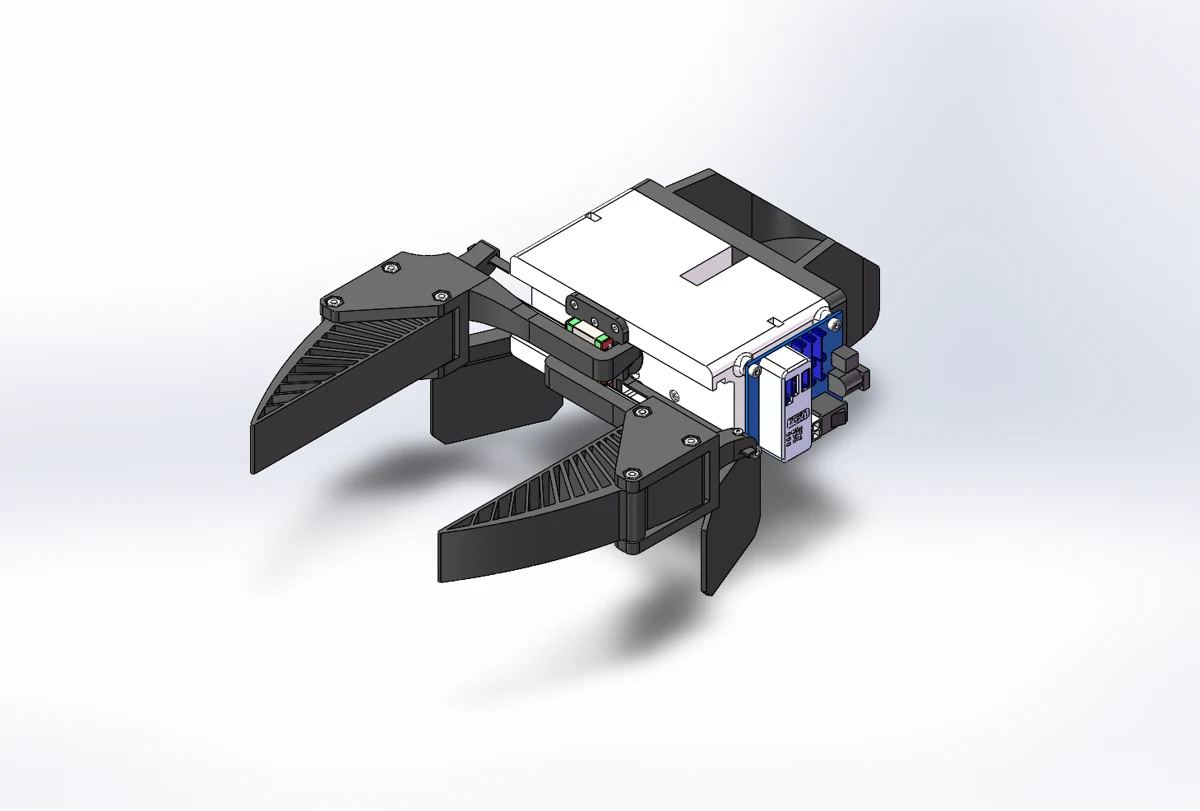 V1 装配
机器人与末端系统 / ENGINEERING CASE
串联关节主从遥操作机械臂
完成主臂与从臂的装配组织,建立串联关节链、零位映射、工具偏置及下游载荷的分析关系。
11
可交互 CAD机械设计结构 · 传动 · 系统集成
CAD / 交互三维
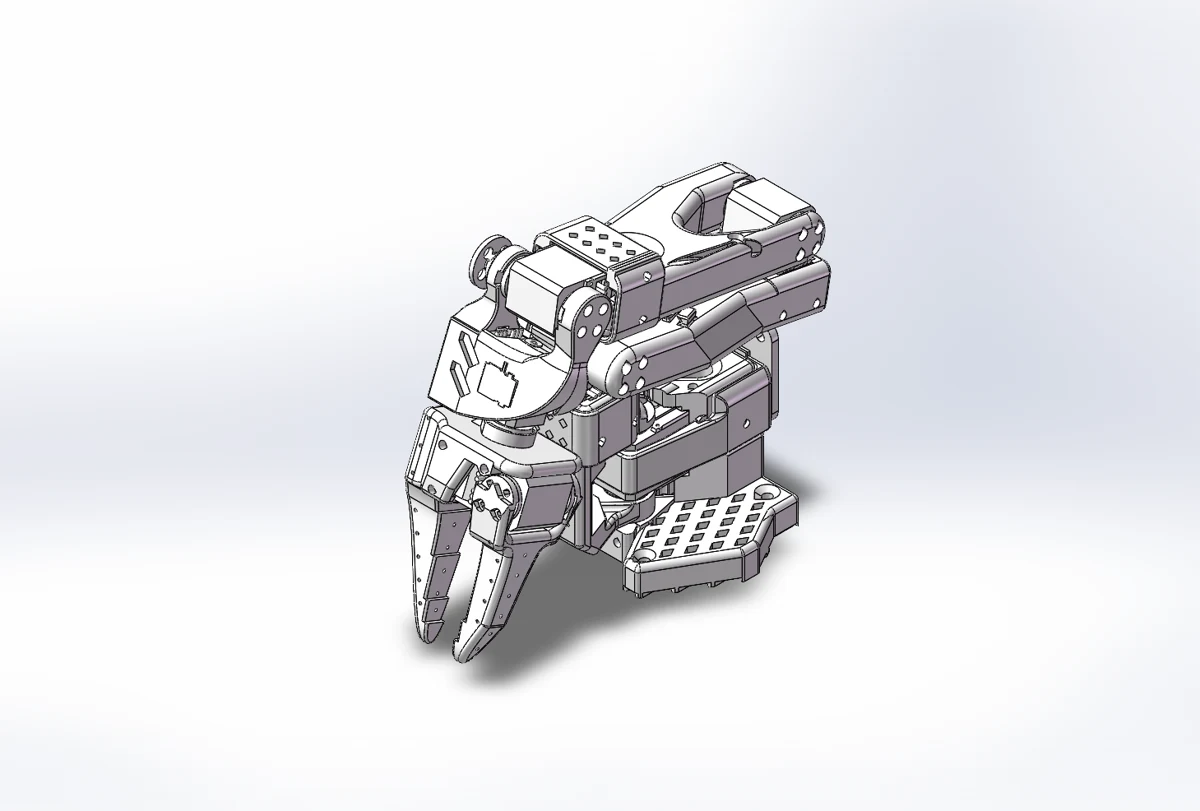
从臂总装,展示串联关节、连杆、驱动安装与夹爪接口。
操作组织主臂 / 从臂两套独立总装分别承担示教与执行的结构角色。
映射关系零位 + 方向 + 比例以一致的关节顺序和角度定义组织主从输入。
受力分析肩肘重力矩沿串联链叠加连杆与工具的质量和力臂。
已完成主从两套机械臂总装,形成关节链、角度映射、工具坐标和载荷分析。
工程拆解
机构原理 · 设计计算 · 工程实现01串联关节与工具位姿
从基座组合到工具
每个关节变换同时包含固定安装关系和关节运动,沿串联链相乘得到工具位姿。更换夹爪时,法兰到工具的固定偏置进入同一计算链。
ᴮT工具(q)=T₁(q₁)T₂(q₂)…Tn(qn)T工具
位置与方向共同约束任务
基座、肩肘和腕部承担不同的空间作用。结构分析同时处理工具位置、进入方向和连杆活动空间,使可达性与具体操作方向对应。
02主从映射与零位
输入角转换为从臂角
采用零位、方向符号和比例系数建立对应关系。主臂与从臂各自的编码器读数通过统一单位和关节顺序转换为物理角度。
q从=q从,0+s·k·(q主−q主,0)
机械定义与控制参数成组组织
关节轴、安装方向和机械限位共同定义角度范围。映射分析把零位、输入比例、速度和加速度约束放在同一组参数中,连接示教动作与执行机构。
03负载与误差传播
下游质量决定关节负担
各关节承担其下游连杆、夹爪与工件的重力矩,伸展姿态增加有效力臂。臂座、肩肘支架和关节支承共同构成载荷链。
τj,重力=Σmk g lk,⊥
角度误差如何到达末端
回差、安装偏心和结构挠度沿串联链累积。局部角度误差通过姿态相关的雅可比传到末端,因此长力臂位置对关节误差更敏感。
Δx≈J(q)Δq
04装配表达与接口设计
主臂和从臂分别展示
独立总装保留两套机构的结构角色和安装关系,便于观察关节、连杆与夹爪。装配表达将驱动固定、输出连接和关节限位逐项对应。
工具与线束纳入运动空间
夹爪长度、工具质量及线缆活动余量参与末端设计。线束固定点和连接器方向随关节链组织,减少装配和维护之间的空间冲突。
05结构与局部设计
底座零件
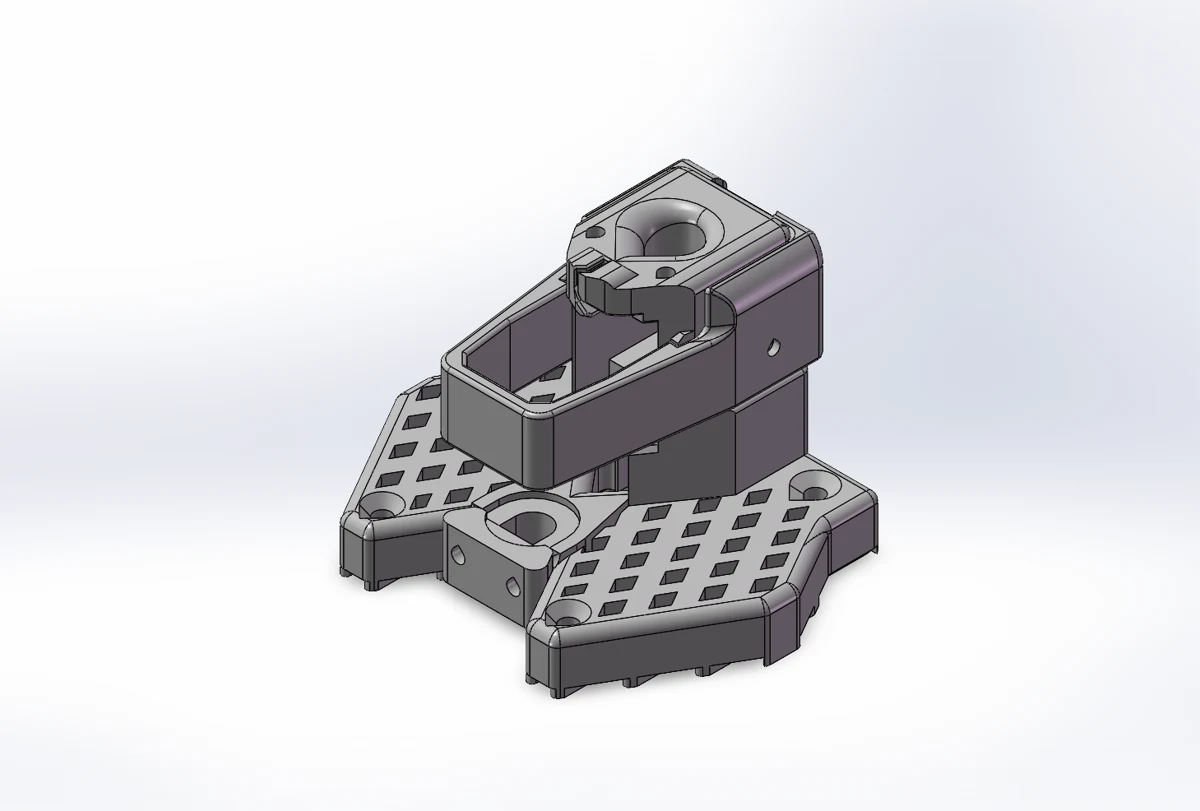 底座零件
腕部滚转零件
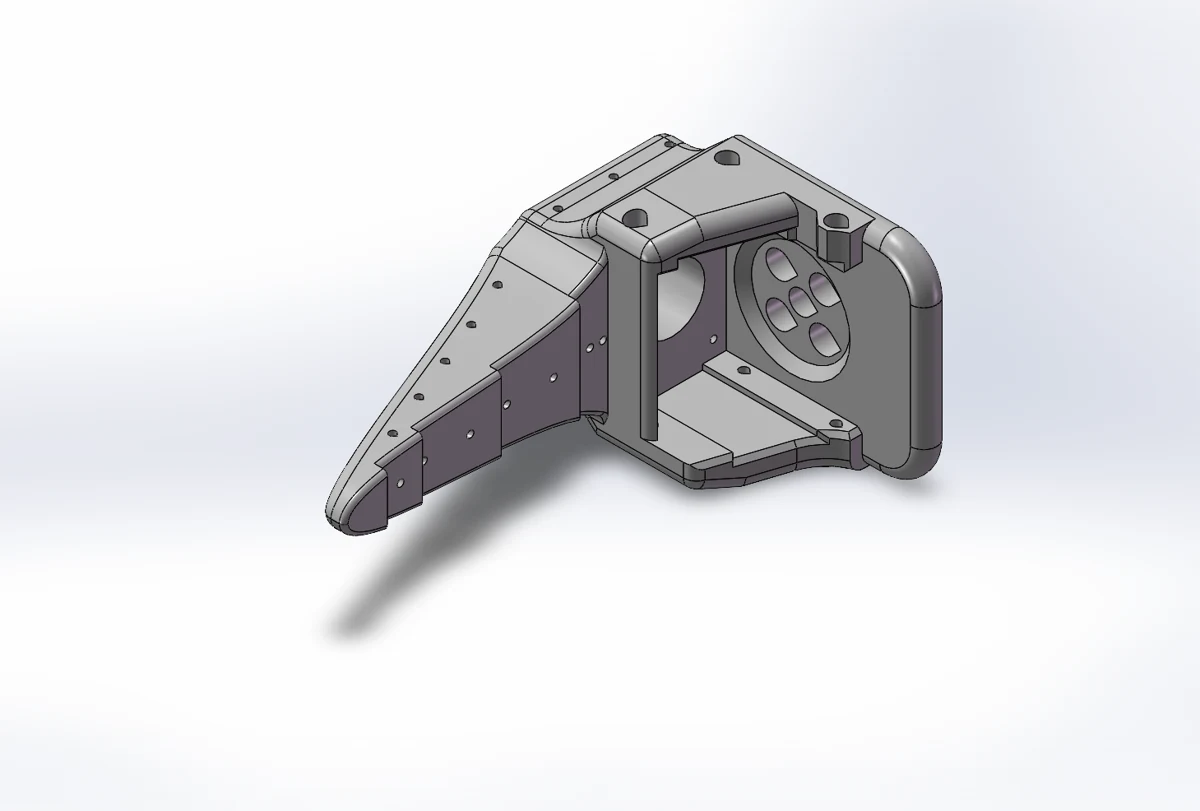 腕部滚转零件
机器人与末端系统 / ENGINEERING CASE
集成布线轻型抓取机械臂
完成轻型机械臂总装与结构版本分析,围绕关节、线缆、工具安装和标定参数组织集成设计。
12
可交互 CAD机械设计结构 · 传动 · 系统集成
CAD / 交互三维
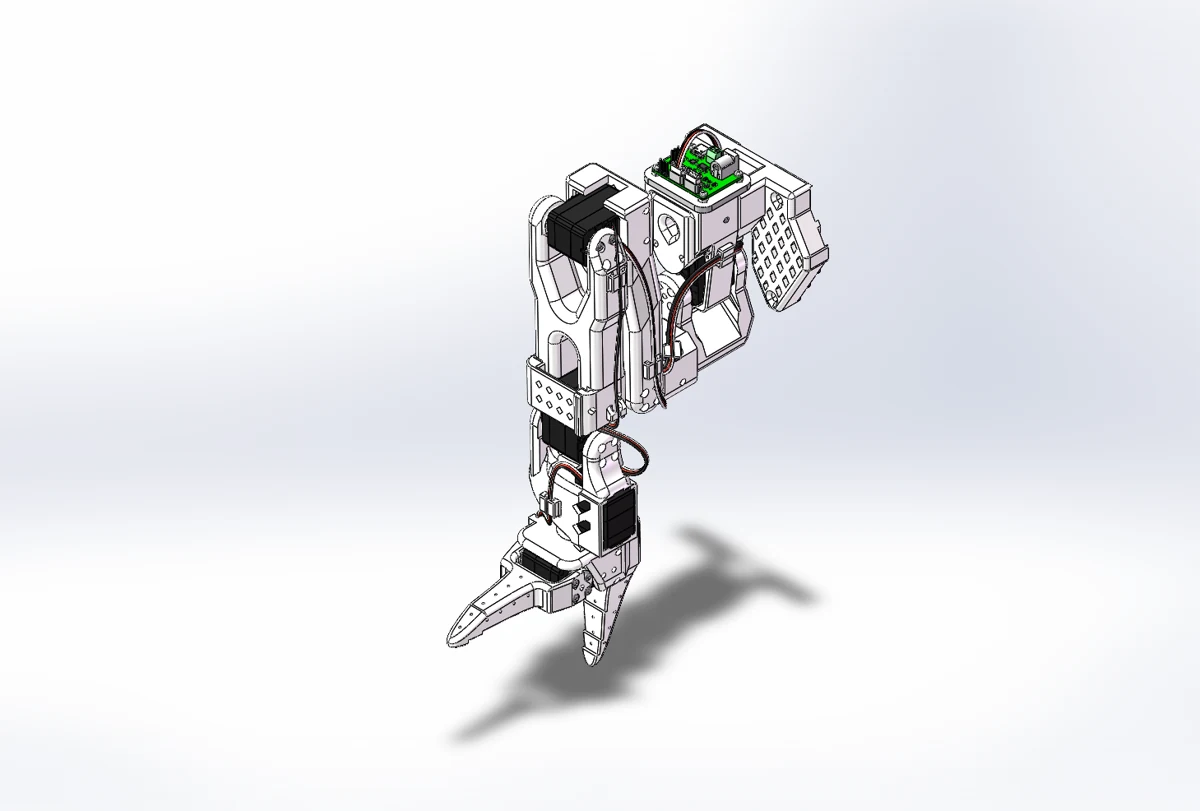
完整关节链与末端夹爪,展示布线、支架和装配接口。
结构重点集成布线关节、连接器和活动线缆共同定义装配空间。
标定关系q物理=sq编码+qoffset把方向与零位纳入一致的物理角度定义。
设计交付完整总装关节、连杆、夹爪和安装接口集中表达。
已完成轻型机械臂 CAD 总装及布线、标定和误差分析,形成结构配置与控制参数的对应关系。
工程拆解
机构原理 · 设计计算 · 工程实现01线缆参与机构设计
活动长度和固定点
关节动作改变线缆形态,弯曲半径、自由长度和固定点共同决定活动范围。连接器附近组织应力释放,穿线位置与关节缝隙、外壳和工具空间共同布置。
装配顺序与检修
驱动固定、穿线和外壳闭合形成明确的装配顺序。可拆盖板、紧固工具入口和接头方向围绕维护目标设计,使单个模块的更换有清晰路径。
02关节坐标与参数一致性
物理角度由方向和偏置定义
关节轴在局部坐标中定义,安装旋转决定其空间方向。编码器读数通过方向符号和零位偏置映射为物理角度,关节限位沿同一坐标定义组织。
q物理=s·q编码+qoffset
结构变更带动工具模型
执行器、相机或夹爪配置改变时,安装变换、工具偏置和质量分布相应变化。设计资料按结构配置组织零位、限位和工具坐标,保持机械与运动学描述一致。
03刚度与运动误差
回差和弹性分别分析
轻型支架的挠度与传动反向间隙具有不同作用:前者随载荷变化,后者与运动方向相关。关节误差通过串联链进入末端位置和方向。
Δx≈J(q)Δq
速度、载荷与结构响应
较高加速度增加驱动峰值需求与结构振动。设计分析把肩肘伸展、工具质量和轨迹变化对应起来,联看关节载荷、支架刚度及线束活动空间。
04总装与版本表达
完整关节链
总装展示从底座、肩肘到腕部和夹爪的连接关系,驱动、支架和固定件逐层组织。结构层级为参数对应与装配说明提供共同入口。
以接口管理配置
相机支架和末端工具各有固定安装变换,线束路径随配置组织。通过明确接口和版本关系,将结构调整、装配顺序与标定分析连接起来。
05结构与局部设计
SO101 底座零件
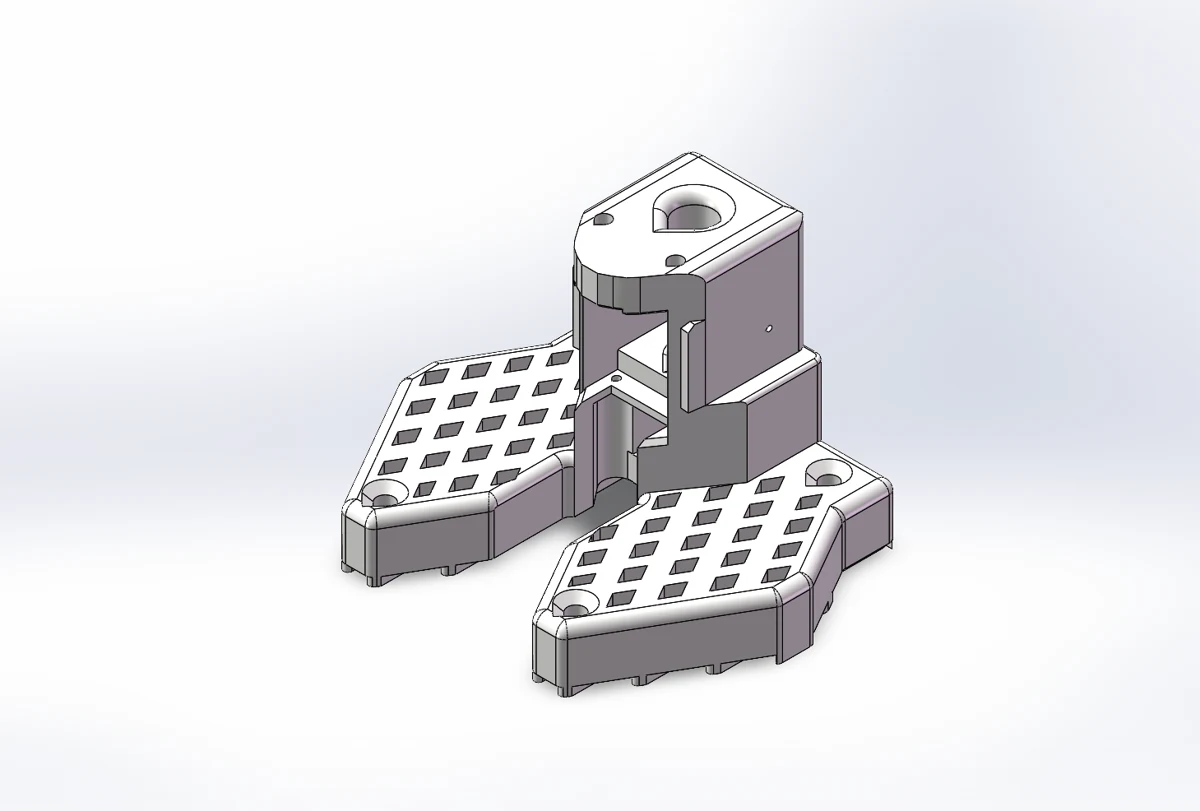 SO101 底座零件
机器人与末端系统 / ENGINEERING CASE
三轮全向移动抓取平台
完成三轮全向底盘与机械臂的整机布局,将轮端、层板、相机和电池组织为可移动的操作平台。
13
可交互 CAD机械设计结构 · 传动 · 系统集成
CAD / 交互三维
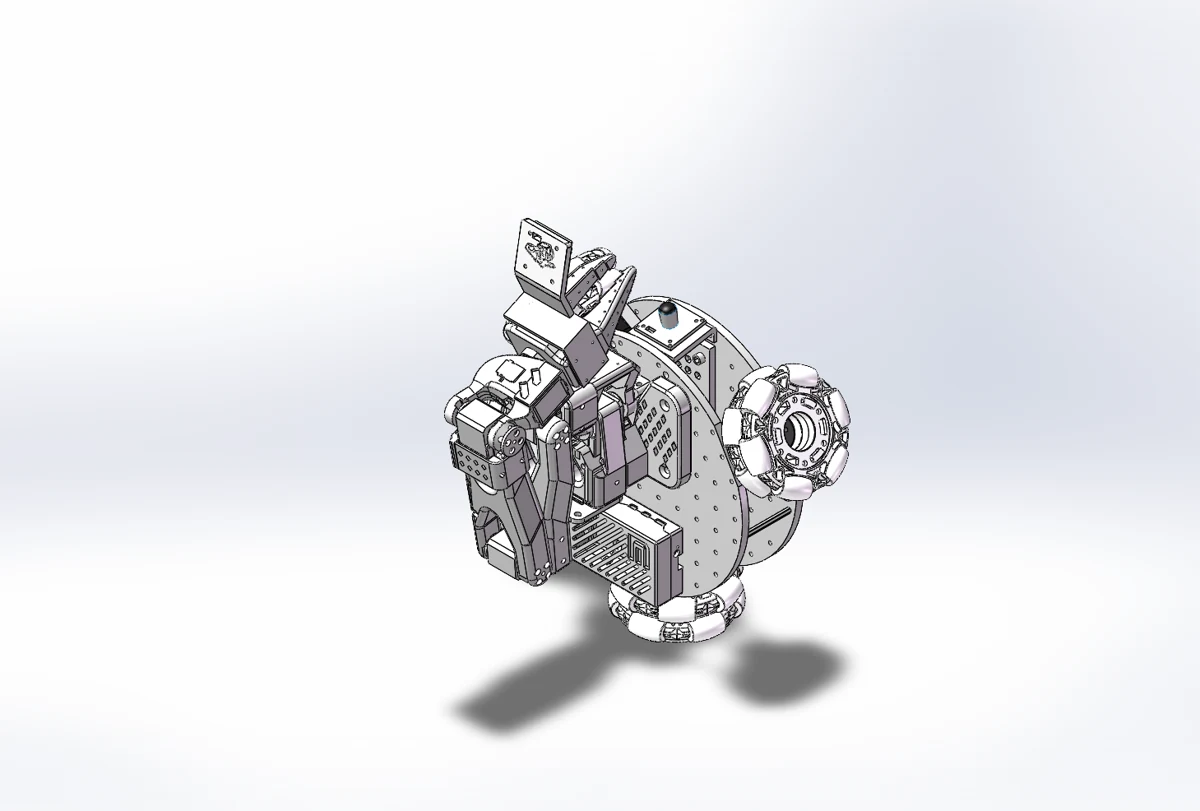
全向底盘、层板、机械臂、相机和电池安装位的整体布局。
移动构型三轮全向三路轮速组合纵向、横向与偏航运动。
承载结构双层平台臂座力矩经层板和连接柱传至车轮支承。
稳定性分析支承三角形将臂展、设备位置和底盘加速度纳入同一布局。
已完成移动抓取平台 V3 总装和三轮运动学、质量分布及机械臂安装接口分析。
工程拆解
机构原理 · 设计计算 · 工程实现01三轮全向运动学
轮速合成车体速度
以车轮切向速度约束联立车体平移与偏航。安装角 θi、轮半径 r 和布置半径 L 共同决定映射,滚子释放横向约束。
rωi=−sinθi·vx+cosθi·vy+Lωz
方向与速度比例
轮向、旋转符号与车体坐标共同定义运动指令。轮速达到上限时采用统一比例缩放,维持平移和偏航的比例关系,速度约束直接作用于映射结果。
02机械臂与底盘的共同承载
支承三角形与合成重心
三轮接地点形成支承三角形,机械臂伸展与工具质量移动合成重心。电池与集中质量的低位布局参与稳定性分析,起停加速度增加动态倾覆力矩。
rCG=Σ(mi ri)/Σmi;M惯性≈mah
层板、立柱和臂座
机械臂根部弯矩经上层板、连接柱和下层板传至轮端。板件局部挠度、孔边受力和柱距共同影响平台姿态,臂座安装与设备布置协同设计。
03移动与操作的坐标链
从世界坐标到工具
串联底盘位姿、臂座安装与机械臂关节链,描述工具在移动平台上的位置和方向。底盘运动、相机安装和工具偏置使用一致的坐标定义。
ᵂT工具=ᵂT车体·ᶜT臂座·ᴮT工具(q)
停靠和操作的接口
底盘负责将物体送入机械臂工作区,机械臂承担接近和精细操作。整机布局同时考虑视野、桌边距离、臂展和可停靠位置,将移动范围与操作范围衔接。
04分层装配与系统设计
设备按空间与质量组织
V3 总装包含全向轮、驱动支架、双层底板、机械臂、相机和电池安装位。电源、计算和运动部件分层布置,连接器与维护路径对应到各自模块。
结构、运动与电气接口
机械臂和轮端的动作负载共同影响供电,运动状态也影响相机视野和工具位置。系统分析将机械布置、轮速映射、供电和通信分层组织,建立清楚的接口关系。
车辆与机械装备 / ENGINEERING CASE
大学生方程式赛车 · HQU11
围绕 HQU11 赛车的动力与热管理,完成冷却系统设计、定制件协同和装车调试,通过整车总装展示动力系统与车架、悬架、轮端及空气动力结构的空间组织。
14
可交互 CAD机械设计结构 · 传动 · 系统集成
CAD / 交互三维
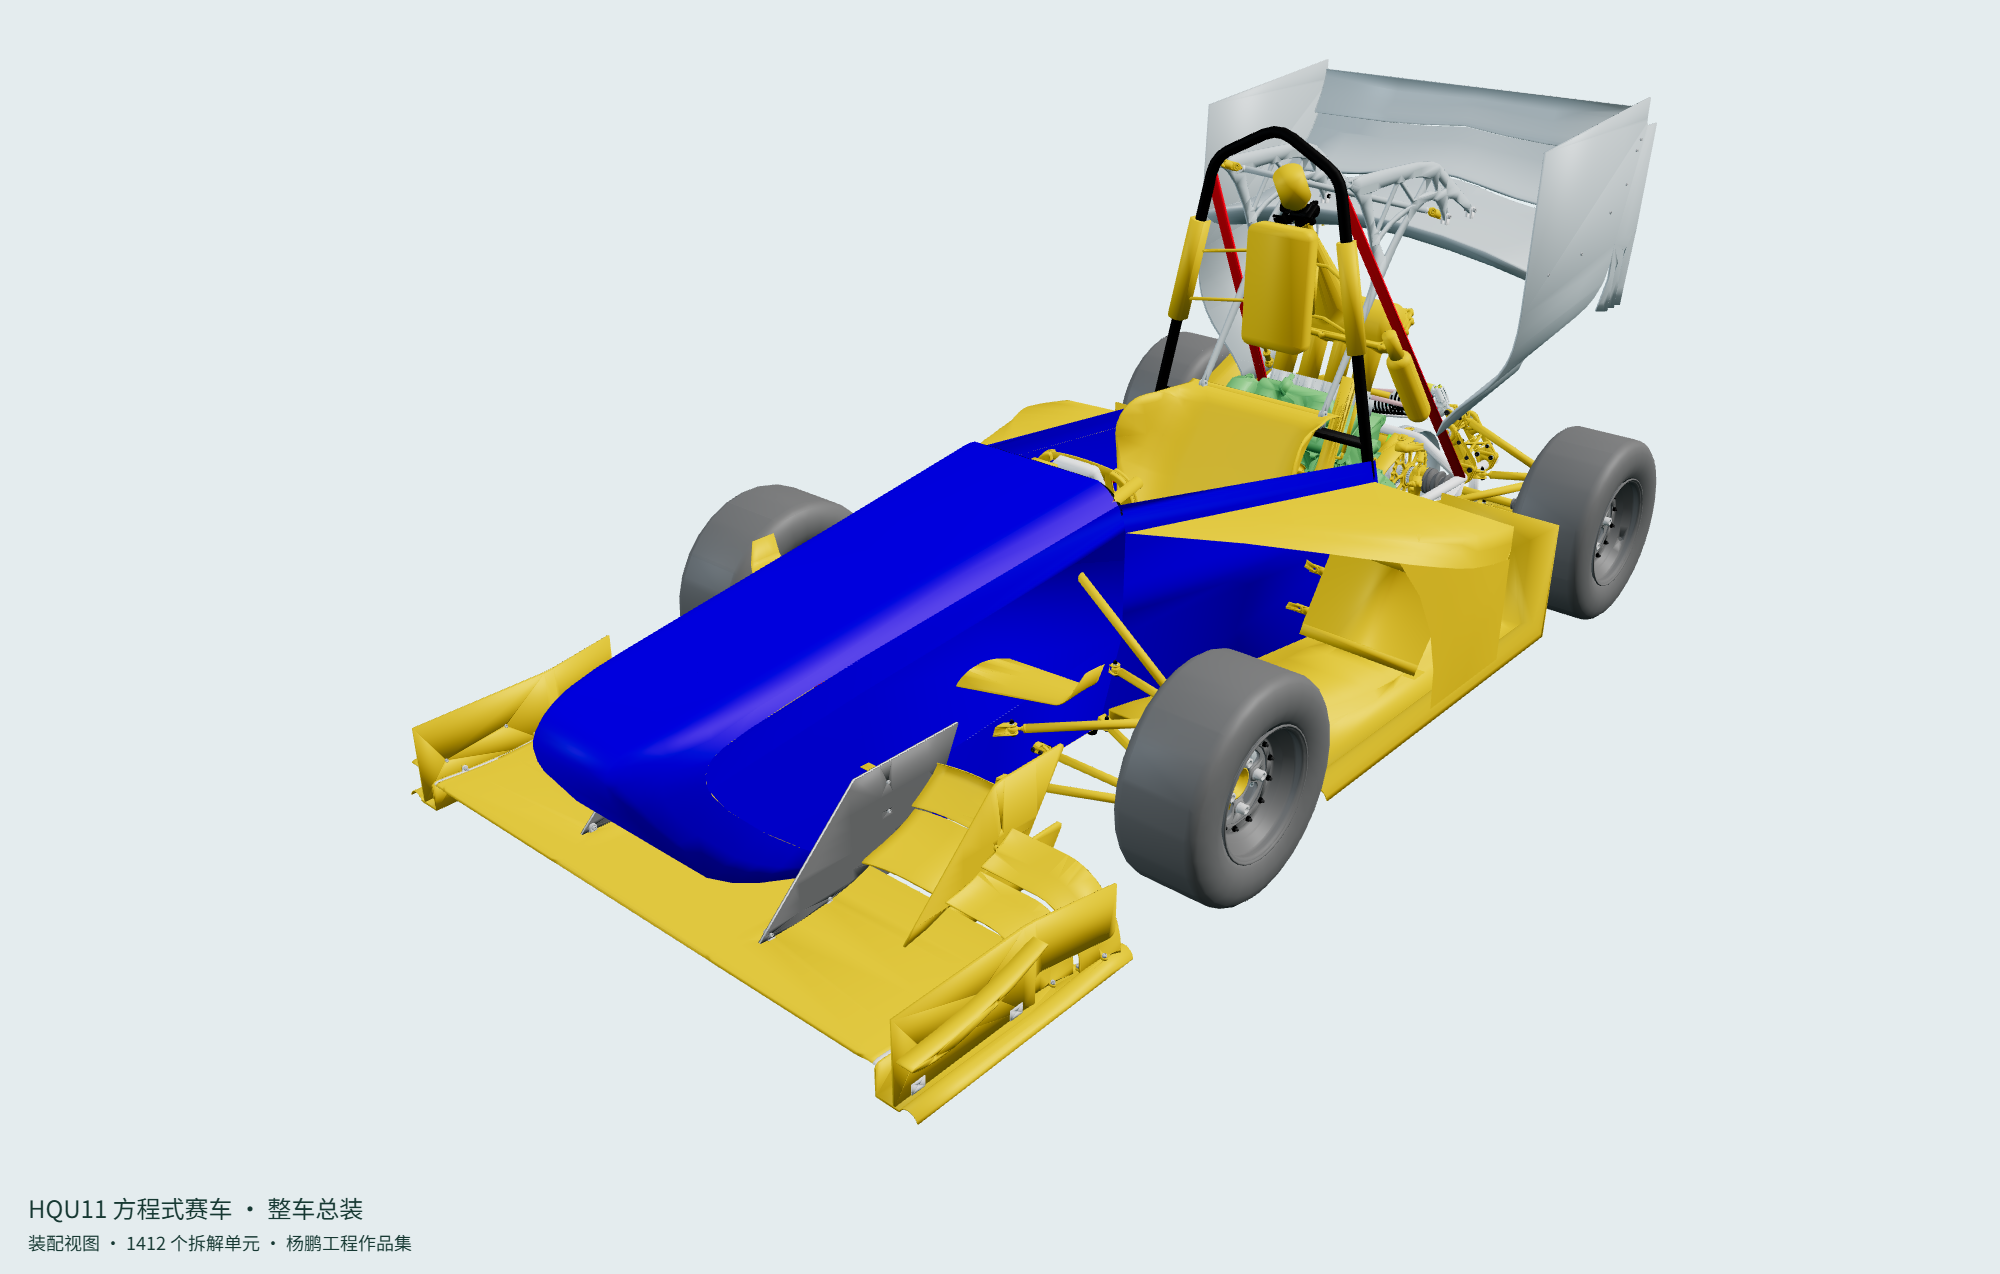
车架、车身与翼面、四轮悬架、动力传动和冷却系统的完整装配,可旋转查看、展开零件并导出图片。
个人职责动力组组长承担冷却系统设计、定制件沟通和装车协同。
整车结构车架 · 悬架 · 动力在完整赛车总装中观察车身、四轮、动力传动与热管理的空间关系。
设计链路热量 → 流路 → 布置热分析、压力损失、排气补液和车架接口协同考虑。
已完成冷却系统总成和安装零件设计,推进定制件交付、装车调试及技术资料整理。
工程拆解
机构原理 · 设计计算 · 工程实现01整车平台与动力系统布置
从整车总装理解系统位置
整车模型将车架、座舱、车身及前后翼、四轮悬架、转向、制动和发动机传动组织在同一装配中。沿车身两侧和后部查看动力与冷却布置,能够直接对应管路走向、安装耳片和周边结构。
动力组设计与整车接口
冷却系统的布置同时涉及发动机接口、车架固定点、侧箱通风和检修路径。将散热器、上下水管与补液排气位置放回整车空间,检查结构安装、热源间距与拆装顺序,使零件设计和装车调整对应起来。
02热负荷与换热关系
冷却液带走的热量
用质量流量、比热和进出口温差建立冷却液侧热量关系,将发动机负荷、环境温度与车速组织为工况。分析同时考虑芯体换热面积和有效温差。
Q̇=ṁc cp(Tin−Tout);Q̇=UAΔTlm
水侧和空气侧共同匹配
散热器面积与厚度改变换热面积,也改变空气侧压降。设计将芯体、进风区域、导流与出风通道一起分析,使安装空间和通流组织对应到换热需求。
03管路、压力损失与排气
流动阻力由全回路组成
沿程损失与弯头、接头的局部损失共同形成系统阻力。管径、长度与转弯方式联动影响流速和压降,泵工作点与回路阻力在同一条件下比较。
Δp=(fL/D+ΣK)ρv²/2
补液与高点布置
加水口、排气位置和管路高差共同组织冷却液填充。上下水管的弯曲半径、热源间距和拆装路径进入三维布置,接头方向与装车空间逐项对应。
04安装、振动与热变形
耳片和软连接的分工
水箱质量与振动通过安装耳片传入车架,管路热伸长通过软连接协调。支承位置和安装自由度用于分配载荷,减轻薄壁水室与接管根部的附加弯矩。
ΔL=αLΔT
定制件的技术交付
通过总装和零件图表达芯体外形、接管位置、安装孔系及接口方向。围绕加工、密封和装车差异与供应商沟通,跟进修改,使定制水箱与车架边界匹配。
05装车调试与经验沉淀
按现象区分影响环节
调试把发动机负荷、空气侧通流、水侧流动与结构安装分别分析。温升、温差、渗漏和接口受力对应不同的检查路径,便于把运行问题追溯到具体部位。
设计连接到车队运行
作为动力组组长,协调冷却设计、定制件、安装和现场调整。以设计图、运行问题记录和维护经验支持车队协作,并整理技术资料用于后续车型迭代。
06结构与局部设计
散热器安装耳片
 散热器安装耳片
散热器与管路安装环境
 散热器与管路安装环境
安装耳片与加水口
 安装耳片与加水口
上水管
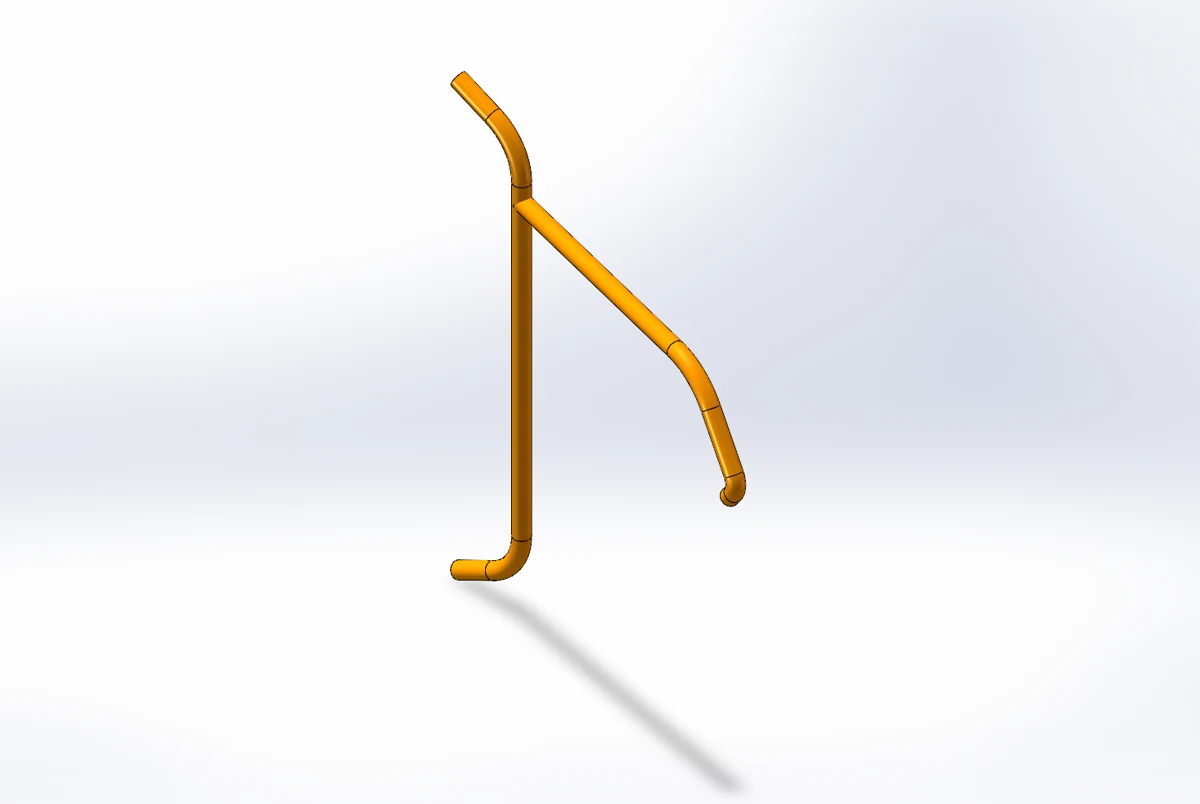 上水管
下水管
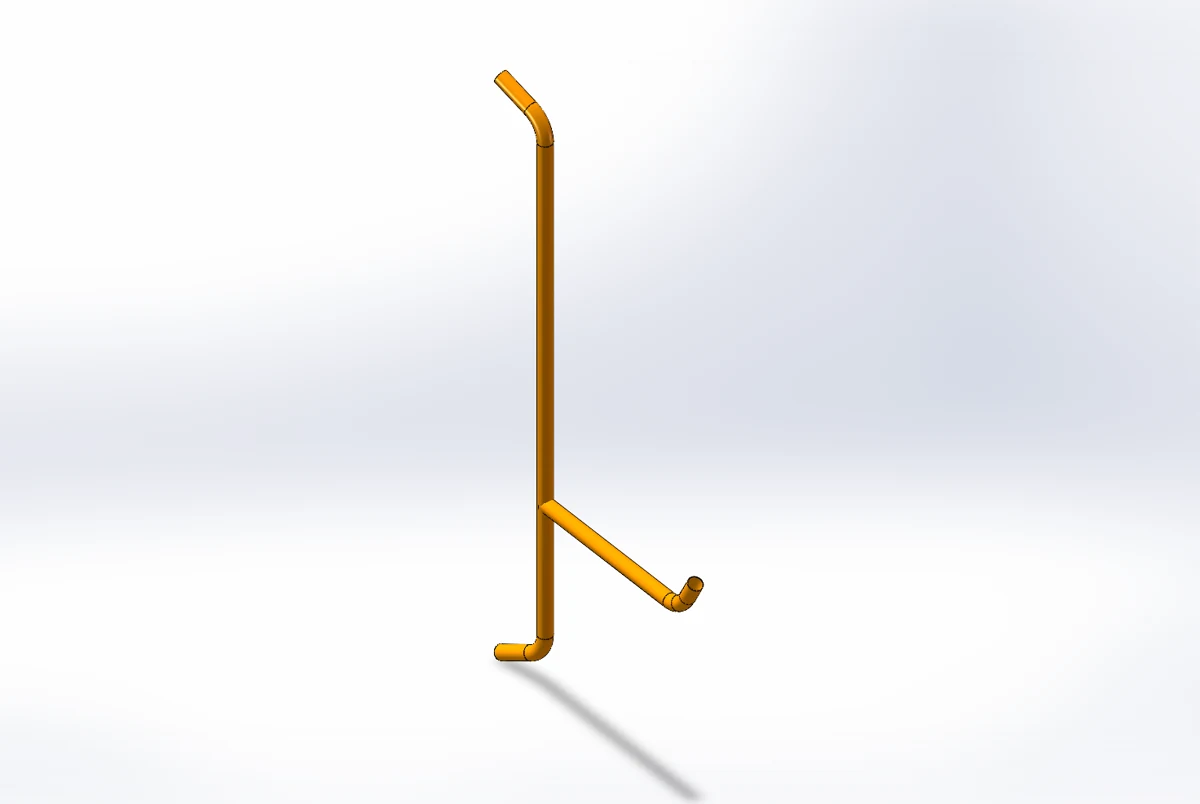 下水管
安装耳片单件局部
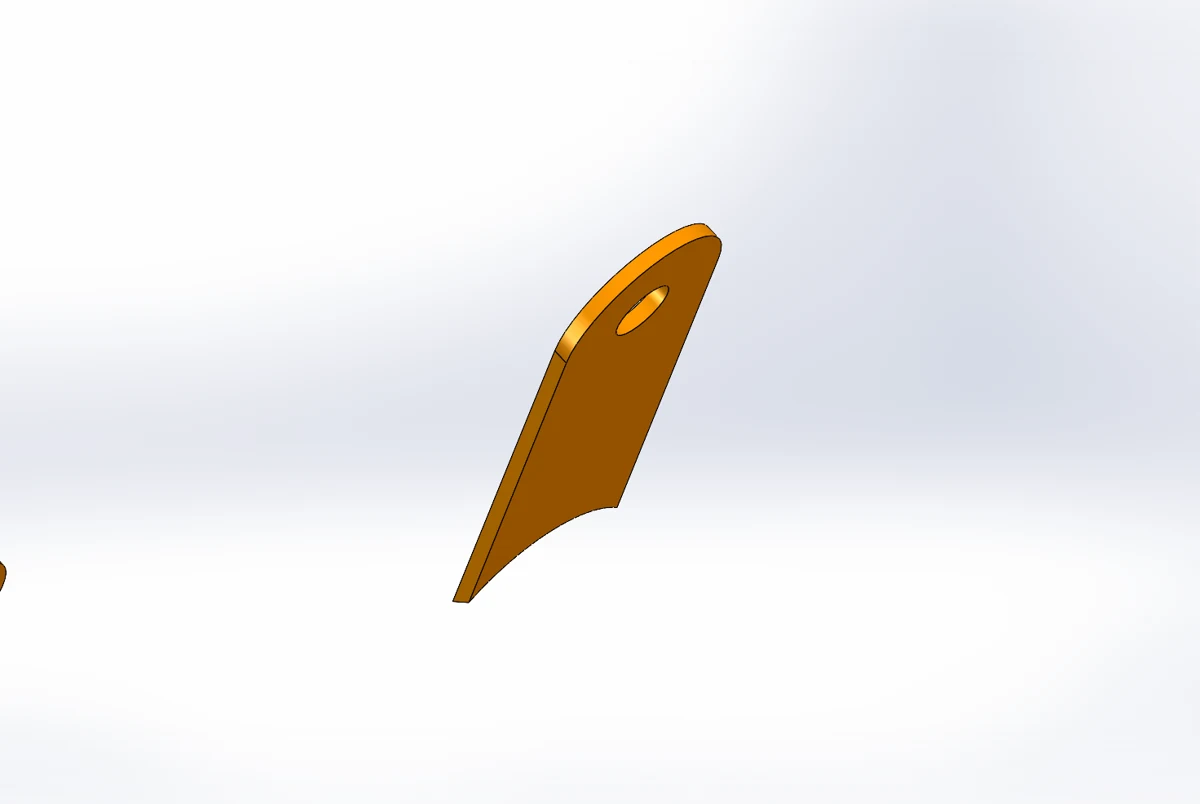 安装耳片单件局部
加水口文件中的单件局部
 加水口文件中的单件局部
车辆与机械装备 / ENGINEERING CASE
履带式竹蛏采收装置
完成挖掘、筛分、清理、输送和履带行走的整机设计,以物料流和动力传递组织机械子系统。
15
可交互 CAD机械设计结构 · 传动 · 系统集成
CAD / 交互三维
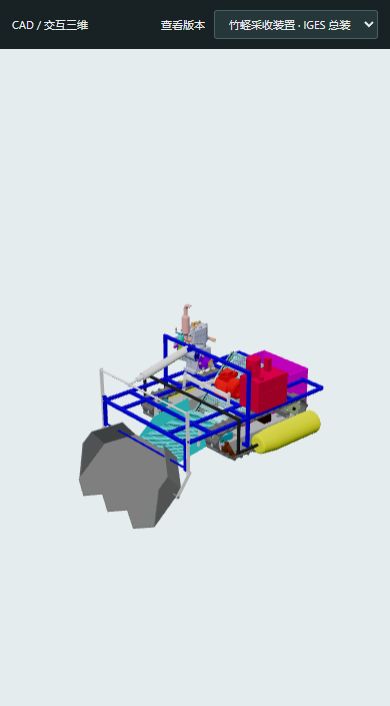
整机总装保留作业机构与履带底盘的位置关系,可沿挖掘、筛分和输送路径查看。
作业链路挖掘 → 筛分 → 输送挖掘铲、振动筛、清理环节和采收箱沿物料路径衔接。
设计交付总装 + 9 张图纸以总装、剖视和零件图表达连接、尺寸与制造要求。
已完成整机总装、主要子装配及九张二维工程图,建立振动筛分、液压与行走机构的设计分析。
工程拆解
机构原理 · 设计计算 · 工程实现01物料流与整机布局
前后工序衔接
挖掘铲将物料导入振动筛,水仓和清理架组织清理环节,传送带将物料送至采收箱。各交接位置围绕落料高度、通流截面、挡料边界和清理空间设计。
集中质量与作业载荷
发动机、水仓和采收箱影响履带载荷分配,前部铲入土力通过连接机构传入机架。设计把作业深度、入土角和前进速度对应到物料供给与机构受力。
02偏心驱动与振动筛分
把旋转输入变成往复运动
偏心轮、偏心轴、前后摇臂和筛体构成运动链。采用近似简谐关系分析偏心量、转速与峰值加速度,使运动参数与机架周期载荷联系起来。
x=e cos(ωt);amax=eω²;Γ=eω²/g
筛体与支承共同设计
筛条、横向支撑和挡板共同形成筛分通道。连杆约束决定筛体运动,筛体和物料惯性经摇臂、连接销和支承传入机架,轴肩、孔边与焊缝分别对应载荷集中位置。
03液压执行与履带牵引
压力、流量和运动参数
液压缸以有效面积连接压力与推力,以流量连接速度;液压马达通过压差、排量和效率建立转矩关系。执行机构与作业角度、输送速度和行走速度联立分析。
Fcyl=pAη;v=Q/A
Tm=ΔpVdηm/(2π)
把挖掘阻力计入行走
履带接地面积参与地面压力估算,行走驱动同时覆盖车辆阻力与铲入土阻力。供料、筛分和输送能力沿同一作业速度匹配,减少机构交接处的物料堆积。
04制造与装配表达
材料与功能位置对应
挖掘铲主板、侧板采用 65Mn 的图纸材料方案,联系刃口磨损与冲击工况。机架侧重整体刚度,销轴与传动轴侧重剪切、弯曲和配合表面。
总装落实到工程图
以安装孔系和功能面建立尺寸基准,通过剖视和局部放大表达轴肩、销孔及焊接关系。九张二维图纸覆盖主要承载和作业部件,明细表组织材料与装配层级。
05结构与局部设计
整机工程图
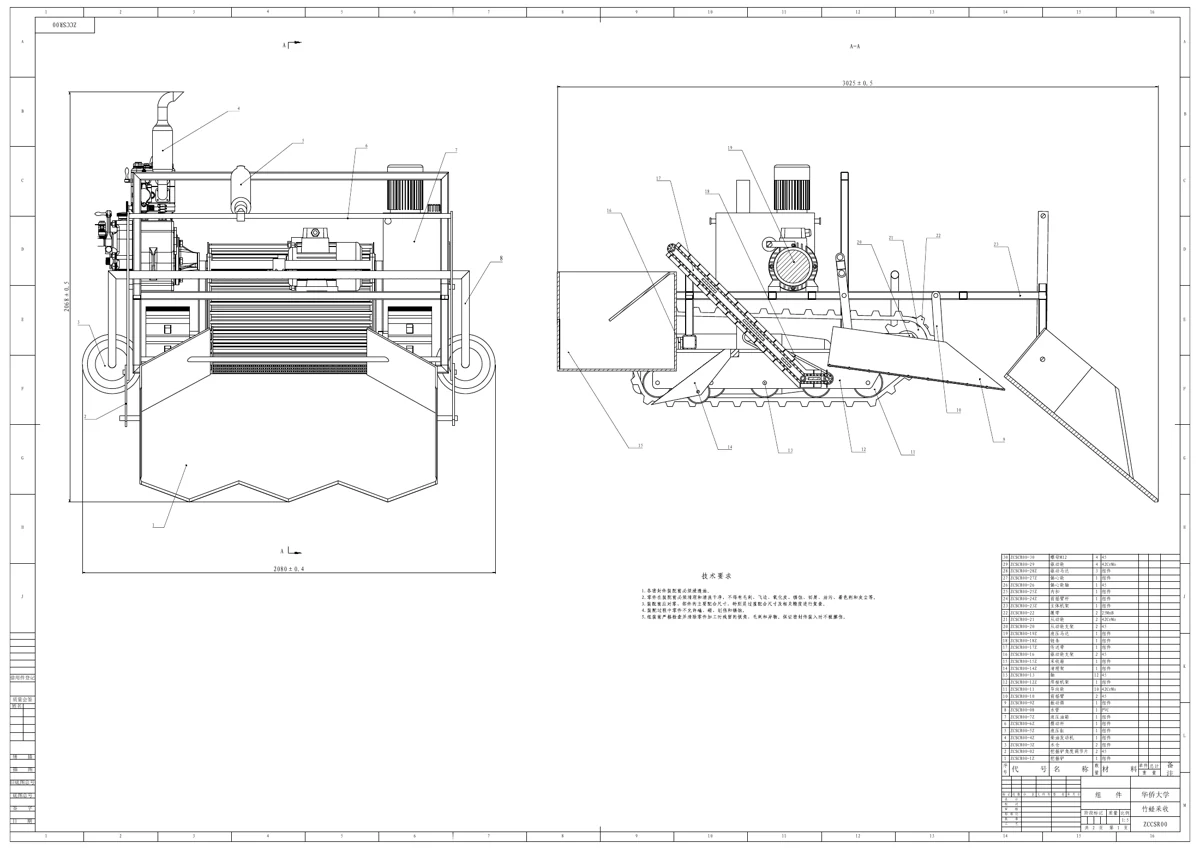 整机工程图
筛分子装配
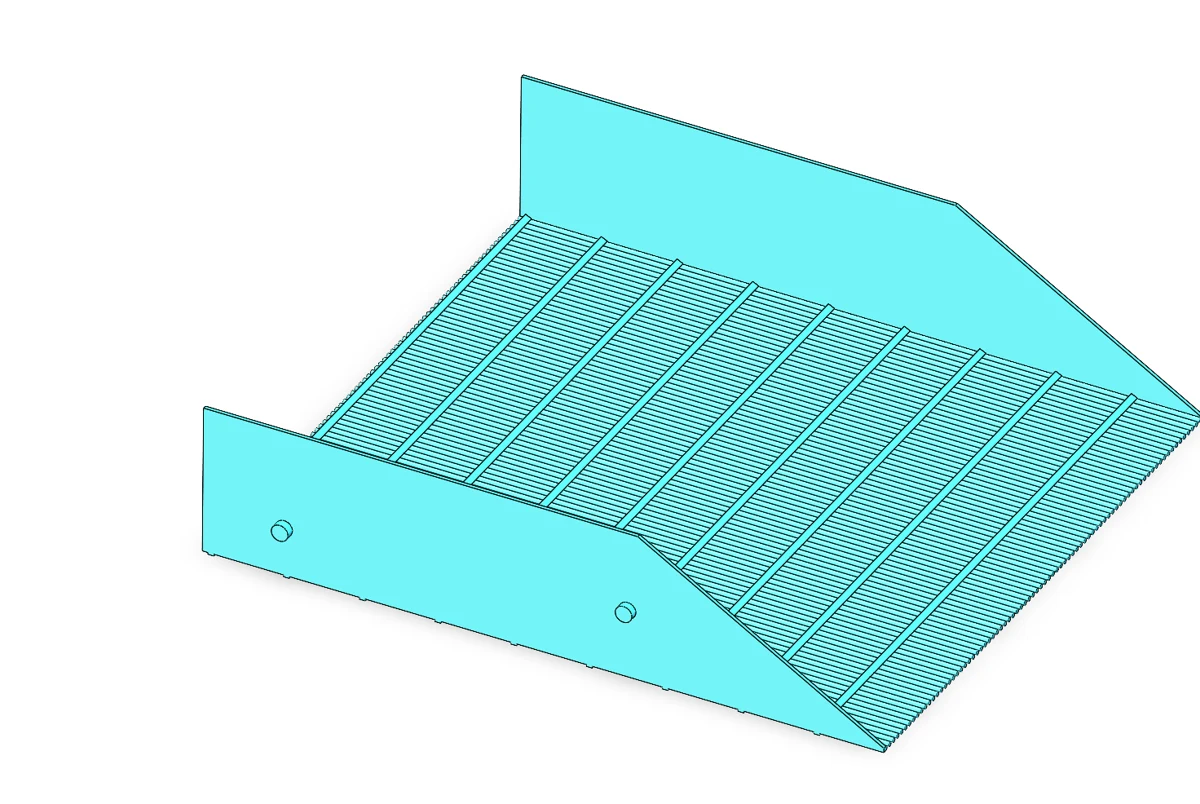 筛分子装配
筛分工程图与剖面
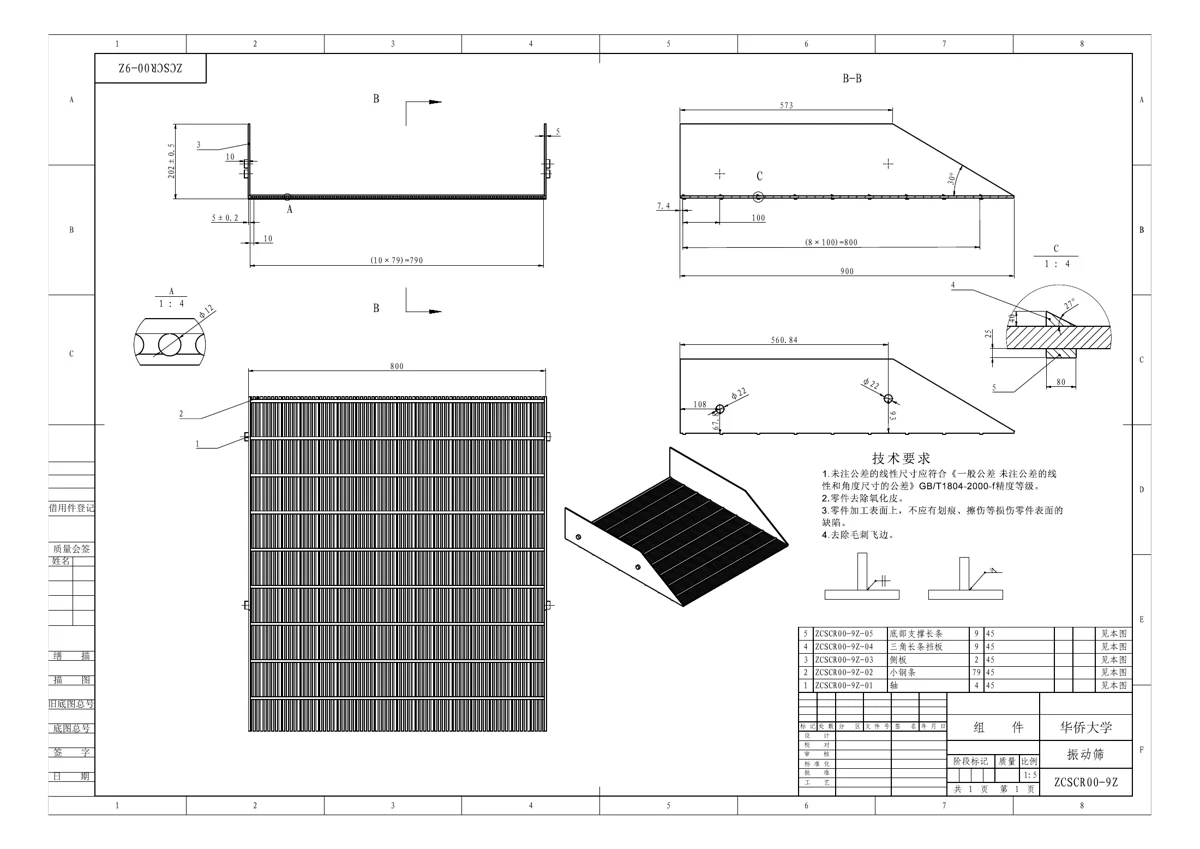 筛分工程图与剖面
机构与传动 / ENGINEERING CASE
同轴双级行星增速机构
完成手摇输入、双级行星传动与同轴输出的机构设计,建立齿数、装配相位、转速倍率和力矩关系。
16
可交互 CAD机械设计结构 · 传动 · 系统集成
CAD / 交互三维
两级行星机构、级间轴与手摇输入的完整结构,理论增速比约 26.449。
理论增速比26.449×内齿圈固定、行星架输入、太阳轮输出,两级同向串联。
齿数组合14 / 22 / 58太阳轮、行星轮和内齿圈满足中心距与装配相位关系。
完整机构手摇双级总装输入、两级核心、级间轴与输出在同一总装中表达。
已完成双级总装与子机构设计,计算两级理想增速比 26.448980,并完成齿数组合及装配相位分析。
工程拆解
机构原理 · 设计计算 · 工程实现01输入、固定件与输出
一级行星传动
内齿圈固定,手摇输入驱动行星架,太阳轮输出。行星轮随行星架公转,并相对行星架自转,齿面运动关系在随动坐标中建立。
(ωs−ωc)/(ωr−ωc)=−Zr/Zs
两级同向串联
第一级太阳轮通过级间轴连接第二级行星架,两级使用相同的输入输出逻辑。固定内齿圈后,每级输出与行星架同向,转速倍率依次相乘。
ωs/ωc=1+58/14=36/7
i总=(36/7)²=1296/49≈26.448980
02齿数与装配相位
同心条件
太阳轮 14 齿、行星轮 22 齿、内齿圈 58 齿满足同模数同心布置关系。太阳轮、行星轴和内齿圈的中心距通过齿数共同确定。
Zr=Zs+2Zp=14+2×22=58
三行星的相位关系
三颗等间距行星轮满足装配相位条件。级间轴固定第一层太阳轮与第二层行星架的相对位置,使传动方向、相位和轴向限位在装配中保持一致。
(Zs+Zr)/3=24
03力矩、支承与误差
增速与输出力矩
以功率平衡表达增速与输出转矩的取舍,效率由两级传动共同组成。齿面切向力通过分度圆直径与轴转矩换算,再进入行星销和支架的受力分析。
Tout≈η总Tin/i总;Ft=2T/d
载荷闭合在壳体与支承
行星轴将齿面反力传入行星架,内齿圈反力通过壳体闭合。同轴度、孔位和支承刚度影响齿侧间隙分布,多级串联同时累积回差和弹性变形。
04制造与装配设计
齿轮与孔轴配合
打印齿轮的齿根方向、孔圆度和齿面质量共同进入制造分析。中心距、孔轴和轴向限位与齿侧间隙配合,使机构既有明确定位又有转动空间。
分级组织完整机构
以单级核心、手摇输入、输出模块和完整双级机构组织设计文件。分级模型帮助追踪级间连接与相位,完整总装呈现同轴动力路径。
05结构与局部设计
齿轮级 CAD 展示
 齿轮级 CAD 展示